Wyjaśnienie kontroli momentu obrotowego: praktyczny przewodnik dotyczący wyboru sterownika silnika BLDC
Wyobraź sobie motocykl elektryczny trzymający pasażera na stromej rampie. Kontroler prędkości utrzymuje niską prędkość docelową, ale niewielkie uderzenie przepustnicy może zamienić kontrolowany start w gwałtowne szarpnięcie. Teraz wyobraź sobie robota dostawczego przekraczającego drzwi, które są nieco za wąskie. Jeśli sterownik będzie nadal naciskał na pełny prąd, skrzynia biegów absorbuje uderzenie. Obie sytuacje rozwiązuje kontrola momentu obrotowego, czyli tryb pracy, który reguluje siłę obrotową wytwarzaną przez silnik, a nie jego prędkość lub położenie.
Ten artykuł jest napisany dla inżynierów i zespołów projektowych OEM, którzy oceniają bezszczotkowe sterowniki silników do motocykli elektrycznych, podwozi robotów, elektrycznych pojazdów ATV, UTV i silników zaburtowych. Wyjaśnimy, co właściwie oznacza kontrola momentu obrotowego w napędzie BLDC lub PMSM, w jaki sposób sterownik to osiąga i jakie specyfikacje decydują o tym, czy moment obrotowy jest płynny i responsywny w rzeczywistej pracy.
Co właściwie oznacza kontrola momentu obrotowego
Kontrola momentu obrotowego reguluje prąd dostarczany do silnika, tak aby moment obrotowy wału był zgodny z poleceniem wydanym przez kierowcę, kierowcę lub kontroler ruchu. Nie utrzymuje prędkości docelowej. Nie utrzymuje pozycji rotora. Silnik po prostu wytwarza prędkość wynikającą z przyłożonego momentu obrotowego i obciążenia przymocowanego do wału.
Pomaga proste porównanie. Kiedy pchasz wózek ręczny, ramiona wywierają siłę, a wózek porusza się z dowolną prędkością, jaką wytwarza ta siła, pomimo oporów toczenia i nachylenia. Twoje ramiona kontrolują moment obrotowy. Jeśli zamiast tego zablokujesz prędkość wózka, będzie to kontrola prędkości.
| Tryb sterowania | Zmienna regulowana | Typowe źródło poleceń | Podstawowe przypadki użycia |
|---|---|---|---|
| Kontrola prędkości | Obroty silnika | Przepustnica, potencjometr, wartość zadana CAN | Sterowanie rejsowe, przenośniki, wentylatory, pompy |
| Kontrola pozycji | Kąt wirnika | Sprzężenie zwrotne enkodera, impulsy kroku lub kierunku | Układ kierowniczy, zawory, przeguby robotyczne |
| Kontrola momentu obrotowego | Prąd silnika, a co za tym idzie moment obrotowy | Wejście analogowe, polecenie momentu obrotowego CAN, pedał | Trakcja, napinanie, ruch ograniczony siłą |
Kontrola momentu obrotowego pełni także funkcję ochronną. Sterownik zaprogramowany na dostarczanie nie więcej niż 15 Nm po prostu nie wygeneruje 20 Nm, nawet jeśli kierowca tego zażąda. Poślizg kół na luźnym żwirze, zablokowany siłownik lub częściowo zatarte łożysko nie przekłada się już bezpośrednio na naprężenia w układzie napędowym. Z tego powodu ograniczenie momentu obrotowego jest często wykorzystywane jako funkcja bezpieczeństwa w układach napędowych.
Jak bezszczotkowy kontroler zapewnia kontrolowany moment obrotowy
W bezszczotkowym silniku prądu stałego lub silniku synchronicznym z magnesami trwałymi moment obrotowy jest proporcjonalny do prądu twornika w osi kwadraturowej. Sterowanie momentem jest zatem sterowaniem prądem. Dobrze zaprojektowany sterownik mierzy prądy fazowe, porównuje składową wytwarzającą moment obrotowy z momentem zadanym i dostosowuje wzór przełączania falownika, aby zmniejszyć błąd. W tej wewnętrznej pętli prądowej faktycznie odbywa się kontrola momentu obrotowego.
Sterowanie zorientowane na pole i pętla prądowa
Sterowanie zorientowane na pole, powszechnie zwane FOC, przekształca zmierzone prądy trójfazowe na dwie składowe w obracającym się układzie odniesienia: składową magnesującą na osi d i składową wytwarzającą moment obrotowy na osi q. Sterownik steruje prądem w osi q, aby odpowiadał żądanemu momentowi obrotowemu i utrzymuje prąd w osi d w pobliżu zera w przypadku PMSM do montażu powierzchniowego. Szerokość pasma tej pętli prądowej decyduje o tym, jak szybko nastąpi korekta momentu obrotowego. Pętla aktualizowana z częstotliwością 10–20 kHz reaguje na zmiany obciążenia w ciągu kilku milisekund, co stanowi różnicę między stabilnym pełzaniem a zacinaniem się przy niskiej prędkości. FOC jest głównym powodem Technologia silników synchronicznych z magnesami trwałymi stale się udoskonala do zastosowań trakcyjnych: ten sam sprzęt zapewnia płynniejszy moment obrotowy, wyższą wydajność i hamowanie regeneracyjne dzięki samym zmianom oprogramowania.
Sprzężenie zwrotne czujnika i działanie bez czujnika
Jakość kontroli momentu obrotowego zależy w dużym stopniu od sprzężenia zwrotnego położenia wirnika. Czujniki Halla zapewniają zgrubną, 60-stopniową rozdzielczość, która jest wystarczająca do komutacji trapezowej, ale nie do płynnego momentu obrotowego przy niskich prędkościach. Enkodery i resolwery zapewniają ciągły kąt wirnika, umożliwiając FOC utrzymywanie precyzyjnego momentu obrotowego nawet w stanie spoczynku. Algorytmy bezczujnikowe szacują położenie wirnika na podstawie tylnego pola elektromagnetycznego, co eliminuje koszt czujnika, ale nie pozwala na utrzymanie pełnego momentu obrotowego przy zerowej prędkości, gdzie nie występuje tylne pole elektromagnetyczne. Wiele napędów produkcyjnych wykorzystuje strategię hybrydową: rozruch oparty na czujnikach i praca bez czujnika powyżej kilkuset obr./min.
Równie ważne jest wykrywanie prądu fazowego. Rezystory bocznikowe po stronie niskiego kosztu są niedrogie, ale wrażliwe na zakłócenia; zintegrowane czujniki fazy kosztują więcej i zapewniają czystszy pomiar przy niskich prądach. Częstotliwość próbkowania i filtrowanie sygnału prądowego wyznaczają praktyczne tętnienie momentu obrotowego widoczne na wale, dlatego wartości momentu obrotowego w arkuszu danych należy czytać razem z architekturą wykrywania zastosowaną w sterowniku.
Dlaczego kontrola momentu obrotowego ma znaczenie w rzeczywistych zastosowaniach
Kontrola momentu obrotowego zmienia mierzalne zachowanie w każdej głównej kategorii zastosowań w mobilności elektrycznej i robotyce.
- Motocykle elektryczne. Kontrolowane ruszanie na pochyłościach, zapobieganie poślizgowi kół na mokrym asfalcie i hamowanie regeneracyjne, które przykłada ujemny moment obrotowy na gładkiej rampie. Bez ograniczeń momentu obrotowego silnik może gwałtownie się załączyć, gdy kierowca przekręci przepustnicę.
- Podwozie robota. Ograniczenie momentu obrotowego chroni przekładnie i silniki podczas kolizji. Kiedy autonomiczny robot mobilny najedzie na nieoczekiwaną przeszkodę, sterownik ogranicza prąd, zamiast przekazywać pełną moc do układu napędowego.
- Elektryczne quady i UTV. Poruszanie się przy niskiej prędkości na nierównym terenie wymaga precyzyjnej mocy wyjściowej o niskim momencie obrotowym. Układ kontrolowany prędkością ma tendencję do gwałtownego wzrostu, gdy koła tracą i odzyskują przyczepność.
- Elektryczne silniki zaburtowe. Stały napór prądu i wiatru wymaga, aby sterownik reagował na zmiany obciążenia szybciej niż pętla prędkości.
The wieloscenariuszowa adaptacja produktów napędów silnikowych dokładnie odzwierciedla to zapotrzebowanie: jedna platforma kontrolera musi obsługiwać szeroki zakres poleceń momentu obrotowego, od małych kół robota po duże układy napędowe ATV.
Kluczowe specyfikacje określające jakość momentu obrotowego
Przy zakupie sterownika do zastosowań wrażliwych na moment obrotowy, prąd znamionowy ciągły i prąd szczytowy są jedynie punktem wyjścia. Poniższe specyfikacje mają nadmierny wpływ na zachowanie momentu obrotowego.
- Aktualna częstotliwość aktualizacji pętli. Wyższa częstotliwość aktualizacji, zwykle od 10 do 20 kHz, skraca opóźnienie pomiędzy zmianą zadanego momentu obrotowego a rzeczywistą zmianą momentu obrotowego na wale.
- Częstotliwość PWM. Wyższa częstotliwość przełączania zmniejsza tętnienie prądu i słyszalny hałas, ale zwiększa straty przełączania. Sterowniki nastawione na cichą pracę wybierają częstotliwość, która równoważy oba.
- Bieżąca rozdzielczość i szum wykrywania. Najmniejszy mierzalny krok prądu wyznacza najmniejszy krok momentu obrotowego. Zakłócony obwód czujnikowy powoduje drgania momentu obrotowego przy niskim obciążeniu.
- Tętnienie momentu obrotowego. Niskie tętnienie momentu obrotowego zapewnia płynność obrotów przy niskiej prędkości, co ma znaczenie dla przegubów robota i śmigieł.
- Możliwość przeciążenia. Przejściowe szczyty momentu obrotowego podczas ruszania pod górę i pokonywania przeszkód zwykle przekraczają wartość znamionową ciągłą. Sprawdź krzywą przeciążenia w stosunku do rzeczywistego cyklu pracy.
- Zachowanie termiczne. Utrzymujący się moment obrotowy jest ustalany na podstawie konstrukcji termicznej sterownika. Sterownik, który wcześniej doda przepustnicę, po cichu zmniejszy dostępny moment obrotowy podczas dłuższej pracy.
Jakość podzespołów ma znaczenie nie tylko w liczbach. Napęd sterowany momentem obrotowym przełącza prąd fazowy setki razy na sekundę, a każdy przerywany opór w złączach lub połączeniach lutowanych pojawia się jako szum pomiaru prądu, który zamienia się w drgania momentu obrotowego. Właśnie dlatego jakość materiałów, z których wykonany jest sprzęt, jest uzasadnioną specyfikacją techniczną, a nie tylko twierdzeniem marketingowym.
Warto także zweryfikować wartości tętnienia momentu obrotowego zawarte w arkuszu danych z rzeczywistym silnikiem podczas testów prototypu. Producenci mierzą tętnienie momentu obrotowego w kontrolowanych warunkach, które mogą nie odpowiadać ramie produkcyjnej, określonej indukcyjności uzwojenia lub częstotliwości PWM, którą planuje zastosować w projekcie. Krótki test na stanowisku badawczym rejestrujący moment obrotowy w kilku punktach prędkości ujawni większość problemów, które później staną się skargami w terenie.
Dopasowanie sterownika do silnika i cyklu pracy
Wydajność kontroli momentu obrotowego jest właściwością systemu, a nie wyłączną właściwością sterownika. Pętla prądowa jest dostrojona do indukcyjności i rezystancji uzwojenia silnika. Podłącz ten sam sterownik do silnika o różnych parametrach, a reakcja na moment obrotowy może stać się oscylacyjna lub powolna. Dlatego też parowanie sterownika i silnika w ramach projektu systemu ma większe znaczenie niż wybór któregokolwiek komponentu osobno.
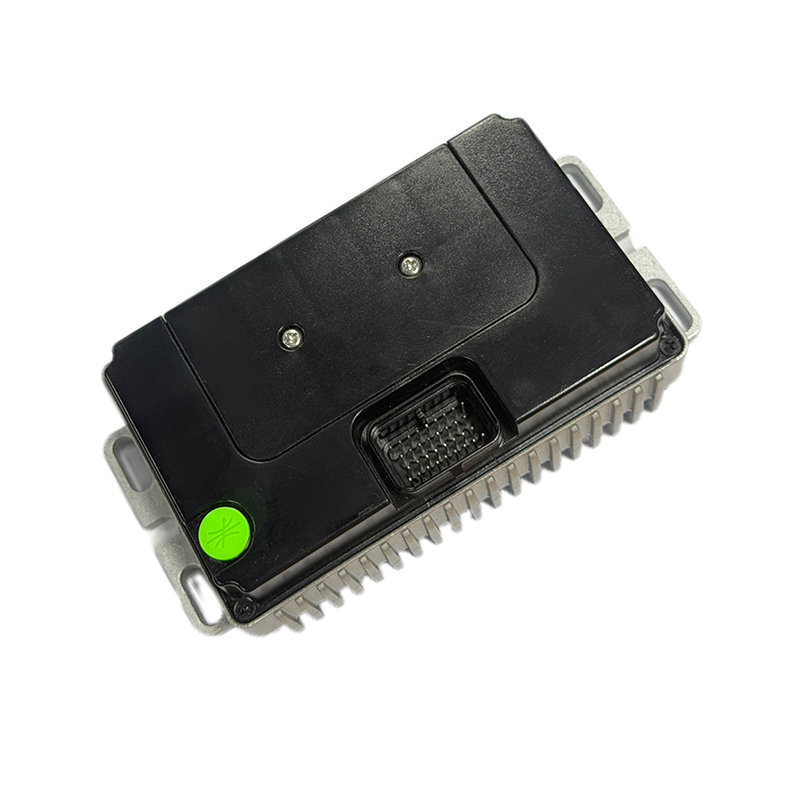
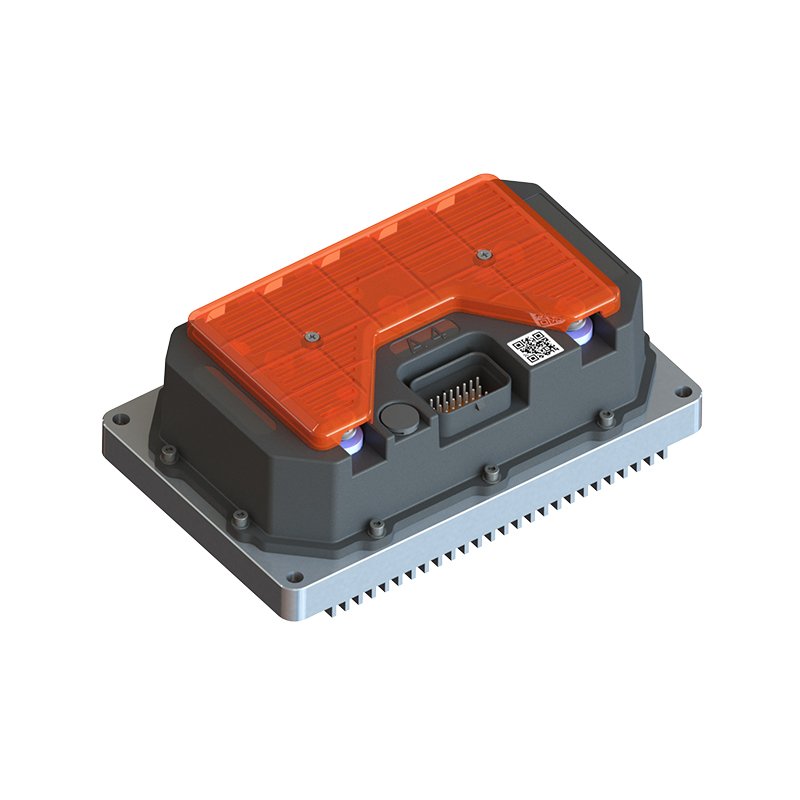
Do zastosowań wymagających szybkiej reakcji na moment obrotowy, Bezszczotkowy sterownik silnika prądu stałego R5-2215 o szybkiej reakcji został zaprojektowany tak, aby zminimalizować opóźnienie pomiędzy zadanym momentem obrotowym a mechanicznym momentem obrotowym wału. W przypadku platform wrażliwych na wydajność, takich jak miejskie motocykle elektryczne, Wysokowydajny bezszczotkowy sterownik silnika prądu stałego A4-2313 precyzyjnie utrzymuje moment obrotowy, redukując jednocześnie straty elektryczne. W przypadku architektur wysokiego napięcia i dużej mocy z wymaganiami dotyczącymi dynamicznego momentu obrotowego, Wysokowydajny sterownik silnika serii T obejmuje szerszy zakres, jakiego zazwyczaj wymagają pojazdy ATV, UTV i większe platformy robotów.
 Dostawcy wysokowydajnych sterowników silników serii T, fabryka APT - T300 T400 T500 T720 T1000 T1400 T1800 Fabryka sterowników silników synchronicznych z magnesami trwałymi, wysokowydajne sterowanie silnikami serii T... Zobacz produkt →
 A4 Wysokowydajny bezszczotkowy sterownik silnika prądu stałego Dostawcy, fabryka - Szanghaj A APT to wysokowydajny bezszczotkowy sterownik silnika prądu stałego A4 Dostawcy i hurtownia A4 Wysokowydajna fabryka bezszczotkowego sterownika silnika prądu stałego A4 ... Zobacz produkt →
 R5 Szybka reakcja Bezszczotkowy sterownik silnika prądu stałego Dostawcy, fabryka - Szanghaj APT APT to dostawcy bezszczotkowych sterowników silników prądu stałego R5 o szybkiej reakcji i hurtownia Bezszczotkowych sterowników silników prądu stałego R5 o szybkiej reakcji w C... Zobacz produkt →
Oprogramowanie odgrywa tutaj kluczową rolę. Kształtowanie rampy momentu obrotowego, dostrajanie pętli prądowej i zachowanie w przypadku usterek są konfigurowane w oprogramowaniu sprzętowym, dzięki czemu ten sam sprzęt można dostroić do elektrycznego roweru towarowego, wózka inwalidzkiego lub napędu morskiego. Przeniesienie zarządzania momentem obrotowym do oprogramowania jest jednym z tematów szczegółowego artykułu nt rola oprogramowania we współczesnych sterownikach silników .
Wniosek
Sterowanie momentem obrotowym nie jest pojedynczym elementem ani algorytmem. Przechodzi przez łańcuch wykrywania prądu, sprzężenie zwrotne położenia wirnika, oprogramowanie sprzętowe pętli prądowej, stopień falownika i jakość fizycznego złącza. W przypadku producentów OEM budujących pojazdy elektryczne i maszyny mobilne możliwość płynnej regulacji momentu obrotowego decyduje o tym, czy produkt wydaje się przewidywalny i wyrafinowany pod rzeczywistym obciążeniem. Ocena szerokości pasma pętli prądowej, tętnienia momentu obrotowego, zachowania przy przeciążeniu i możliwości konfiguracji oprogramowania na etapie wyboru sterownika to najbardziej bezpośredni sposób uniknięcia konieczności ponownego projektowania właściwości jezdnych w dalszej części projektu.
DALEJ:Wyjaśnienie siły elektromotorycznej wstecznej: jak siła elektromotoryczna wsteczna kształtuje projekt sterownika silnika
Jesteś zainteresowany współpracą lub masz pytania?
jako Producenci niestiardowych sterowników silników synchronicznych z magnesami trwałymi and Dostawcy sterowników silników z magnesami trwałymi w Chinach, Koncentrując się na sterowaniu napędem magnesu trwałego silniki synchroniczne, zapewniamy bezpieczne i wystarczające źródło zasilania do elektryfikacji pojazdów podróżnych.
- [email protected]
- +86-170 9191 9800
- Pokój 123A, nr 1000 Ziyue Road, Minhang District, Szanghaj, Chiny
Prawa autorskie © Shanghai APT Power Technology Co., Ltd.All rights reserved