Algorytmy sterowania silnikiem: objaśnienie metod sześciostopniowych, FOC i bezczujnikowych
Z arkusza specyfikacji można dowiedzieć się, że sterownik silnika obsługuje napięcie 48 V i 60 A, ale nie można z niego dowiedzieć się, jak brzmi silnik przy prędkości marszu, jak duże wahania momentu obrotowego odczuje podwozie robota ani czy silnik może nadal ruszać na stromym wzniesieniu. O tych zachowaniach decyduje algorytm sterowania silnikiem wbudowany w oprogramowanie sprzętowe. Dominują trzy rodziny systemów sterowania bezszczotkowymi silnikami prądu stałego (BLDC) i silnikami synchronicznymi z magnesami trwałymi (PMSM): sześciostopniowa komutacja, sterowanie zorientowane na pole (FOC) i metody obserwatora bez czujników. W przypadku większości nowych programów pojazdów i programów automatyki, praktycznym rozwiązaniem domyślnym jest FOC z obserwatorem bez czujników, podczas gdy sześcioetapowy wybór pozostaje tanim wyborem w przypadku prostych ładunków. W poniższych sekcjach wyjaśniono, czym różnią się te algorytmy i co ta różnica oznacza przy wyborze kontrolera.
Co właściwie robią algorytmy sterowania silnikiem
Każdy algorytm sterowania silnikiem działa w tej samej podstawowej pętli. Odczytuje lub szacuje położenie wirnika, porównuje zmierzone prądy fazowe z zadanym momentem obrotowym lub prędkością, oblicza wektory napięcia zamykające ten błąd i przykłada je do falownika, chroniąc stopień mocy. Algorytm zarządza również szybkością narastania, ograniczeniami prądu, hamowaniem regeneracyjnym i wykrywaniem usterek.
Wybór algorytmu wyznacza pułap płynności momentu obrotowego, hałasu, wydajności i dynamiki. Potężny mikrokontroler nie jest w stanie naprawić źle zorganizowanej pętli sterowania, a prosty algorytm może sprawić, że w innym przypadku dobry sterownik będzie wydawał się prymitywny w wymagającej aplikacji pojazdu.
Główne rodziny algorytmów stosowane obecnie
Komutacja sześciostopniowa (trapezowa).
Komutacja sześciostopniowa zasila jednocześnie dwie z trzech faz silnika i przechodzi przez sześć stanów przełączania. Jest prosty w implementacji, zużywa mało czasu procesora i naturalnie współpracuje z czujnikami Halla. Wadą jest tętnienie momentu obrotowego w każdym punkcie komutacji i słyszalny hałas przy niskiej prędkości. Silnik sześciostopniowy to nadal rozsądny wybór w przypadku pomp, wentylatorów i tanich napędów trakcyjnych, gdzie płynność ma mniejsze znaczenie niż cena.
Sterowanie zorientowane na pole
Sterowanie zorientowane na pole traktuje prąd stojana jako dwie niezależne składowe: jedną wytwarzającą moment obrotowy i drugą kontrolującą pole magnetyczne. Po przekształceniach Clarke'a i Parka dwa regulatory PI regulują te komponenty, a modulacja wektora przestrzennego przekształca wynik z powrotem na napięcia trójfazowe. FOC zapewnia niemal stały moment obrotowy, niski poziom hałasu i wysoką wydajność w całym zakresie prędkości, także na postoju.
FOC wymaga więcej obliczeń niż sześcioetapowy, ale nie stanowi to już ograniczenia w przypadku nowoczesnych mikrokontrolerów. Jest to ustawienie domyślne w przypadku motocykli elektrycznych, napędów robotów, silników zaburtowych do zastosowań morskich i większości zastosowań wymagających przewidywalnego momentu obrotowego.
Bezczujnikowi obserwatorzy
Algorytmy bezczujnikowe szacują położenie wirnika na podstawie zmierzonych napięć i prądów, a nie na podstawie oddzielnego czujnika położenia. Wykrywanie wstecznego pola elektromagnetycznego jest najprostszą metodą i działa znacznie powyżej kilkuset obr./min. Obserwator w trybie ślizgowym zwiększa odporność na błędy parametrów i szumy pomiarowe. Rozszerzony filtr Kalmana zapewnia dokładne szacunki w przypadku zakłóceń, ale wymaga starannego dostrojenia. Wtrysk o wysokiej częstotliwości wzbudza siłę magnetyczną silnika i dostarcza informacji o położeniu przy zerowej i bardzo małej prędkości.
Praktyczny kompromis leży pomiędzy kosztem, wydajnością przy niskiej prędkości i tłumieniem zakłóceń. Usunięcie czujników Halla i okablowania enkodera zmniejsza koszty i poprawia niezawodność, ale tylko wtedy, gdy cykl pracy pozwala estymatorowi wykonać swoją pracę.
Skalarna kontrola V/Hz
Sterowanie skalarne utrzymuje stały stosunek napięcia do częstotliwości i jest najczęściej stosowane w silnikach indukcyjnych prądu przemiennego. Jest prosty i nie wymaga sprzężenia zwrotnego położenia, ale jego reakcja na moment obrotowy jest słaba. Rzadziej pojawia się w układach napędowych pojazdów kompaktowych, gdyż w układach tych stosowane są silniki BLDC lub PMSM, gdzie lepsze wyniki daje FOC lub sześciostopniowy.
Porównanie algorytmów według aplikacji
Różne cykle pracy faworyzują różne algorytmy. Motocykl elektryczny spędza większość czasu przy prędkościach powyżej kilkuset obr./min, więc bezczujnikowy FOC z oszacowaniem wstecznego pola elektromagnetycznego zmniejsza koszty bez pogarszania osiągów podczas jazdy; Ruszanie pod górę i manewrowanie przy małych prędkościach skłaniają projektantów do powrotu w stronę czujników Halla. Podwozie robota musi poruszać się do przodu i do tyłu z dużą precyzją, co wymaga czujnika położenia lub wtrysku o wysokiej częstotliwości. Gdy platformą jest robot dostawczy lub mobilna baza manipulacyjna, a szybko reagujący bezszczotkowy sterownik silnika prądu stałego może być różnicą między dyskiem, który wydaje się opóźniony, a dyskiem, który natychmiast śledzi polecenie.
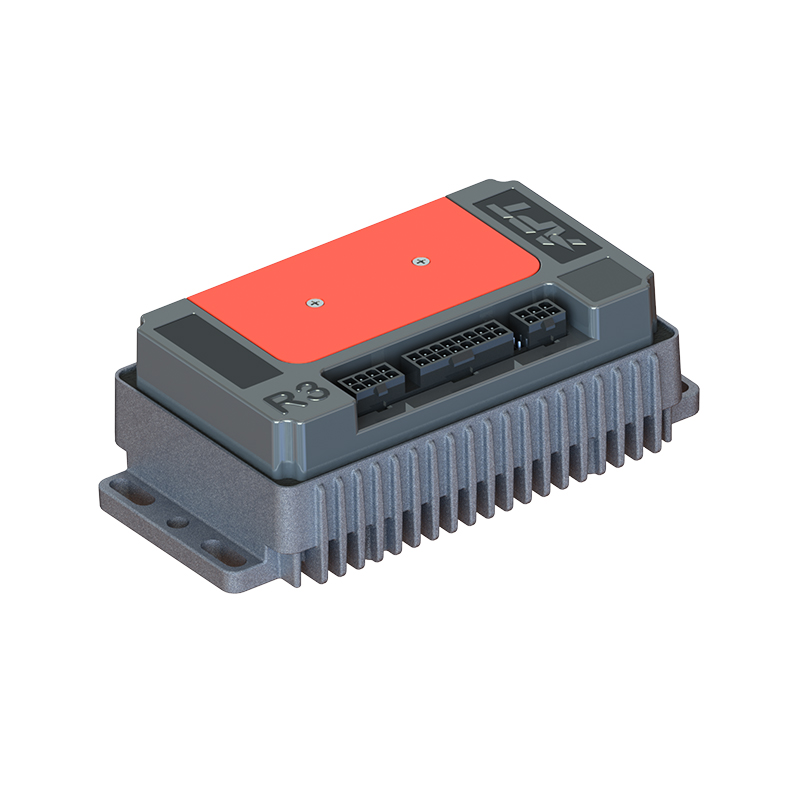
 R5 Szybka reakcja Bezszczotkowy sterownik silnika prądu stałego Dostawcy, fabryka - Szanghaj APT APT to dostawcy bezszczotkowych sterowników silników prądu stałego R5 o szybkiej reakcji i hurtownia Bezszczotkowych sterowników silników prądu stałego R5 o szybkiej reakcji w C... Zobacz produkt →
Silnik zaburtowy do zastosowań morskich pracuje ze stałą prędkością przez wiele godzin, więc wydajność i stabilność termiczna są ważniejsze niż reakcja na stany przejściowe. ATV lub UTV rejestruje nagłe zmiany obciążenia na nierównym terenie, co sprzyja solidnemu obserwatorowi i dużemu zapasowi prądu. Poniższa tabela podsumowuje typowe kompromisy.
| Algorytm | Informacja zwrotna na temat pozycji | Tętnienie momentu obrotowego | Zachowanie przy niskiej prędkości | Najlepsze dopasowanie aplikacji |
|---|---|---|---|---|
| Komutacja sześciostopniowa | Czujniki Halla | Umiarkowane | Dopuszczalne z czujnikami | Pompy, wentylatory, tania trakcja |
| FOC z czujnikami | Hall lub koder | Bardzo niski | Znakomicie | Motocykle elektryczne, roboty, morskie |
| Bezczujnikowy FOC (back-EMF) | Napięcie i prąd | Niski | Słabo poniżej prędkości minimalnej | Rowery elektryczne, napędy o dużej prędkości |
| Bezczujnikowy FOC (SMO/EKF) | Napięcie i prąd | Niski | Dobre, ale do przestrojenia | Napędy ATV, UTV, przemysłowe |
| Wtrysk wysokiej częstotliwości | Aktualna odpowiedź | Niski | Znakomicie at standstill | Roboty, obowiązki przypominające serwo |
| Skalarny V/Hz | Żadne | Wysoka | Nie nadaje się | Silniki indukcyjne prądu przemiennego |
Traktuj tabelę jako punkt wyjścia, a nie werdykt. Dobrze zaprojektowany sterownik może zawęzić wiele z tych luk, ponieważ jego pętla prądowa i obserwator są ze sobą dostrojone. Dlatego doświadczenie dostawcy sterownika w zakresie rzeczywistych cykli pracy pojazdu jest tak samo ważne, jak nazwa algorytmu w arkuszu danych.
Jak wybór algorytmu wpływa na wybór kontrolera
Ponieważ algorytm znajduje się w oprogramowaniu wbudowanym, sprzęt i oprogramowanie sprzętowe muszą być projektowane wspólnie. Równoległe MOSFET określa, jak równomiernie prąd dzieli się pomiędzy fazami. Dokładność wykrywania prądu wyznacza podstawę dla pętli prądowej FOC. Siła napędu bramki wpływa na straty przełączania i zakłócenia elektromagnetyczne. Konstrukcja termiczna decyduje o tym, jak długo sterownik może utrzymać szczytowy moment obrotowy. Kontroler z dobrym krzemem, ale źle dostrojonym oprogramowaniem, pokaże tętnienie momentu obrotowego i hałas; sterownik z doskonałym oprogramowaniem sprzętowym, ale słaby odczyt prądu spowoduje wyłączenie lub obniżenie wartości znamionowych. Właśnie dlatego tak wiele uwagi inżynierowie poświęcają teraz rola oprogramowania we współczesnym sterowaniu silnikami .
Ta sama logika dotyczy samego silnika. Rezystancja stojana, indukcyjność fazowa i stała przeciwsmogowa określają, co sterownik może, a czego nie może zrobić. Sterownik o wartości znamionowej 60 A nie sprawi, że źle dobrany silnik będzie działał wydajnie, a agresywne strojenie FOC może przegrzać silnik o niskiej masie termicznej. Prośba o sprawdzone parowanie sterownika silnika jest częścią procesu zakupu, a nie refleksją.
Po stronie sprzętowej Wysokowydajne sterowniki silników serii T sparuj szerokonapięciowe oprogramowanie sprzętowe FOC ze stopniem mocy przeznaczonym do e-motocykli, e-ATV i e-silników zaburtowych. Są przykładem konstrukcji, w której algorytm sterowania i falownik zostały opracowane w tym samym domu, więc oprogramowanie sprzętowe zna ograniczenia sprzętowe.
 Dostawcy wysokowydajnych sterowników silników serii T, fabryka APT - T300 T400 T500 T720 T1000 T1400 T1800 Fabryka sterowników silników synchronicznych z magnesami trwałymi, wysokowydajne sterowanie silnikami serii T... Zobacz produkt →
Praktyczne kryteria oceny sterowników silników
Porównując sterowniki, spójrz poza szczytową wartość prądu. Poniższe punkty oddzielają kontroler pracujący na papierze od tego, który działa w drodze.
- Sprawdź, który algorytm faktycznie działa w oprogramowaniu sprzętowym. Niektóre niedrogie kontrolery reklamują FOC, ale przełączają się na sześciostopniowe kontrolery przy dużej prędkości, aby ukryć ograniczenia obliczeniowe.
- Sprawdź, czy implementacja FOC jest bezczujnikowa, oparta na Hallu lub przełączalna. Tryb bezczujnikowy ogranicza okablowanie, ale może powodować problemy przy bardzo małych prędkościach bez wtrysku wysokiej częstotliwości.
- Zapytaj, jak dostrojona jest pętla prądowa. Silniki o różnej indukcyjności fazowej wymagają różnych wzmocnień, a automatyczne strojenie pozwala zaoszczędzić wiele godzin podczas rozruchu.
- Przejrzyj zachowanie w przypadku przeciążenia, w tym ograniczenie prądu, obniżenie parametrów termicznych i usuwanie usterek. Te szczegóły decydują, czy pojazd zatrzyma się bezpiecznie, czy unieruchomi rowerzystę.
- Weź pod uwagę hałas akustyczny. Jeśli produktem jest motocykl elektryczny lub robot dostawczy działający w pobliżu ludzi, hałas jest zaletą. The wyjątkowo cichy bezszczotkowy sterownik silnika prądu stałego
 Dostawcy wyjątkowo cichych bezszczotkowych sterowników silników prądu stałego A6, fabryka - Szanghaj APT P APT jest dostawcą wyjątkowo cichego bezszczotkowego sterownika silnika prądu stałego A6 i hurtownią wyjątkowo cichej fabryki bezszczotkowego sterownika silnika prądu stałego A6 w Chinach... Zobacz produkt → jest praktycznym przykładem konstrukcji zorientowanej sinusoidalnie, która utrzymuje niski poziom hałasu komutacyjnego.
Algorytmów sterowania silnikiem nie należy wybierać na podstawie samego schematu blokowego. Najpierw ustaw cykl pracy, zakres prędkości, budżet hałasu i wymagania pojazdu przy niskiej prędkości, a następnie porównaj sterowniki z tymi wartościami docelowymi. Sześciostopniowy jest całkowicie odpowiedni dla wentylatora, FOC jest właściwym punktem wyjścia dla większości zastosowań trakcyjnych, a obserwatorzy bez czujników są narzędziem oszczędzającym koszty, jeśli pozwala na to zakres prędkości. Najlepszy kontroler to taki, którego algorytm, stopień mocy i obsługa aplikacji odpowiadają rzeczywistemu profilowi działania Twojego produktu.
DALEJ:Wyjaśnienie kontroli momentu obrotowego: praktyczny przewodnik dotyczący wyboru sterownika silnika BLDC
Jesteś zainteresowany współpracą lub masz pytania?
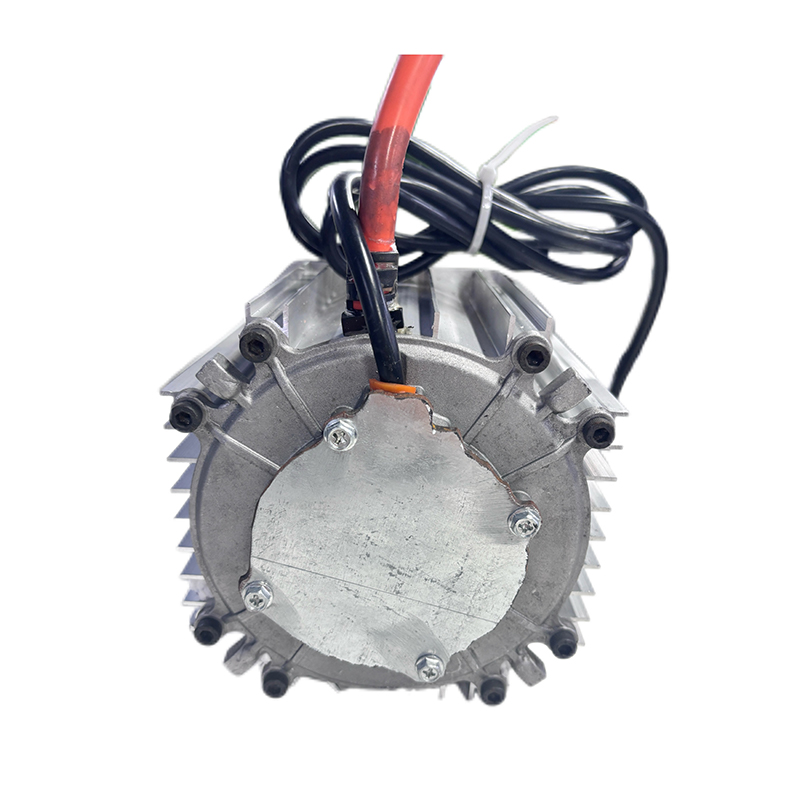
jako Producenci niestiardowych sterowników silników synchronicznych z magnesami trwałymi and Dostawcy sterowników silników z magnesami trwałymi w Chinach, Koncentrując się na sterowaniu napędem magnesu trwałego silniki synchroniczne, zapewniamy bezpieczne i wystarczające źródło zasilania do elektryfikacji pojazdów podróżnych.
- [email protected]
- +86-170 9191 9800
- Pokój 123A, nr 1000 Ziyue Road, Minhang District, Szanghaj, Chiny
Prawa autorskie © Shanghai APT Power Technology Co., Ltd.All rights reserved