Silnik bezszczotkowy z czujnikiem Halla: co robi i kiedy jest potrzebny w Twoim projekcie
Kiedy w arkuszu danych bezszczotkowego silnika prądu stałego znajduje się informacja „z czujnikiem Halla”, ta linia zmienia się bardziej niż cena. Zmienia sposób uruchamiania silnika z postoju, sposób dostarczania momentu obrotowego przy niskiej prędkości i to, które sterowniki mogą nim sterować. Dla każdego, kto wybiera silnik do hulajnogi elektrycznej, platformy robota, quada lub napędu morskiego, decyzja dotycząca czujnika Halla jest jedną z pierwszych decyzji, jakie należy podjąć na poziomie systemu.
Krótka odpowiedź: silnik bezszczotkowy z czujnikiem Halla podaje sterownikowi dokładne położenie wirnika już od prędkości zerowej, dzięki czemu silnik uruchamia się z pełnym momentem obrotowym we właściwym kierunku i pracuje płynnie przy niskiej prędkości. Kompromisem jest dodatkowe okablowanie i kontroler przeznaczony do odczytu sygnałów Halla. Kiedy silnik i sterownik są definiowane razem, branża ta zwykle faworyzuje działanie oparte na czujnikach.
Co robi czujnik Halla w silniku bezszczotkowym
Wewnątrz bezszczotkowego silnika prądu stałego nie ma komutatora do przełączania uzwojeń. Sterownik musi zasilać trzy fazy w kolejności zgodnej z wirnikiem, a synchronizacja zależy od znajomości położenia wirnika w każdej chwili. Czujniki Halla dostarczają tych informacji.
Typowy silnik z czujnikiem zawiera trzy układy scalone Halla zamontowane w odstępie elektrycznym 120 stopni. Gdy magnesy wirnika przechodzą, każdy czujnik wykrywa zmianę między biegunem północnym i południowym i przełącza swoje wyjście. Trzy wyjścia tworzą 3-bitowy wzór z sześcioma prawidłowymi stanami, każdy odpowiadający jednemu 60-stopniowemu krokowi komutacji. Jeśli sterownik kiedykolwiek odczyta stan 000 lub 111 podczas obrotu, jest to zwykle błąd okablowania, ponieważ stany te nie powinny pojawiać się z prawidłowym wzorcem Halla.
Czujnik Halla jest urządzeniem sygnalizacyjnym, a nie urządzeniem zasilającym. Nie przewodzi prądu fazowego; raportuje jedynie położenie wirnika do sterownika. Dlatego właśnie w sterowniku silnika podejmuje się prawdziwe decyzje. Ten sam silnik może uruchomić się cicho lub gwałtownie, wydajnie lub nieekonomicznie, w zależności od tego, jak sterownik przetwarza wzór Halla.
Dlaczego czujniki Halla mają znaczenie podczas postoju i przy niskiej prędkości
Bezczujnikowe sterowniki bezszczotkowe odczytują położenie wirnika na podstawie tylnej siły elektromotorycznej (BEMF). BEMF wzrasta wraz z prędkością silnika; podczas postoju wynosi zero, a poniżej około pięciu do dziesięciu procent prędkości znamionowej jest zbyt mała, aby można ją było zmierzyć w sposób wiarygodny. Zatem start bez czujnika wykorzystuje sekwencję w pętli otwartej: wyrównaj wirnik, a następnie zwiększaj go, aż BEMF będzie czytelny.
Ta sekwencja jest słabym ogniwem. Pod obciążeniem start w trybie wyrównania i rampy może spowodować skok prądu, krótkie szarpnięcie do tyłu lub przeciągnięcie. Typowym objawem jest klikanie lub wahanie silnika przed uruchomieniem. W przypadku roweru elektrycznego ruszającego na wzniesieniu, robota podnoszącego ładunek lub elektrycznego quada ruszającego na luźnym podłożu takie wahanie jest nieprzyjemne i obciąża układ napędowy.
Silnik z czujnikiem Halla eliminuje fazę ślepą. Sterownik zna położenie wirnika podczas postoju i natychmiast przykłada moment obrotowy we właściwym kierunku. Największe korzyści przynoszą zastosowania, które często uruchamiają się i zatrzymują, takie jak roboty dostawcze, rowery ze wspomaganiem pedałowania, hulajnogi i motocykle elektryczne. Kontroler może również wyciszyć ten start; wyjątkowo cicha strategia PWM tłumi hałas przełączania, który często towarzyszy pracy przy niskich prędkościach, dzięki czemu uruchamianie z czujnikiem jest płynne i ciche w produktach premium.
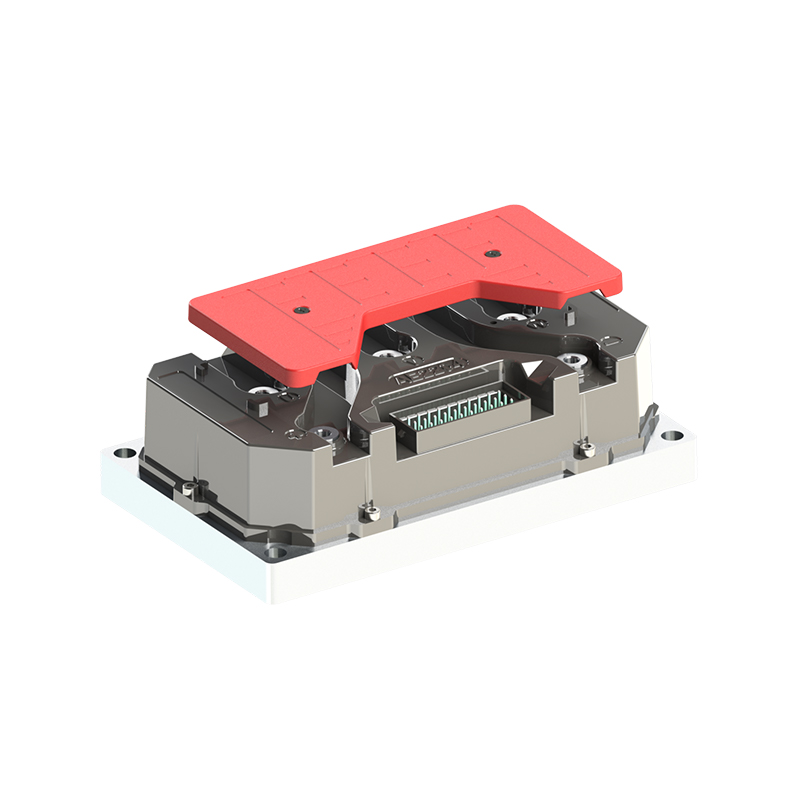
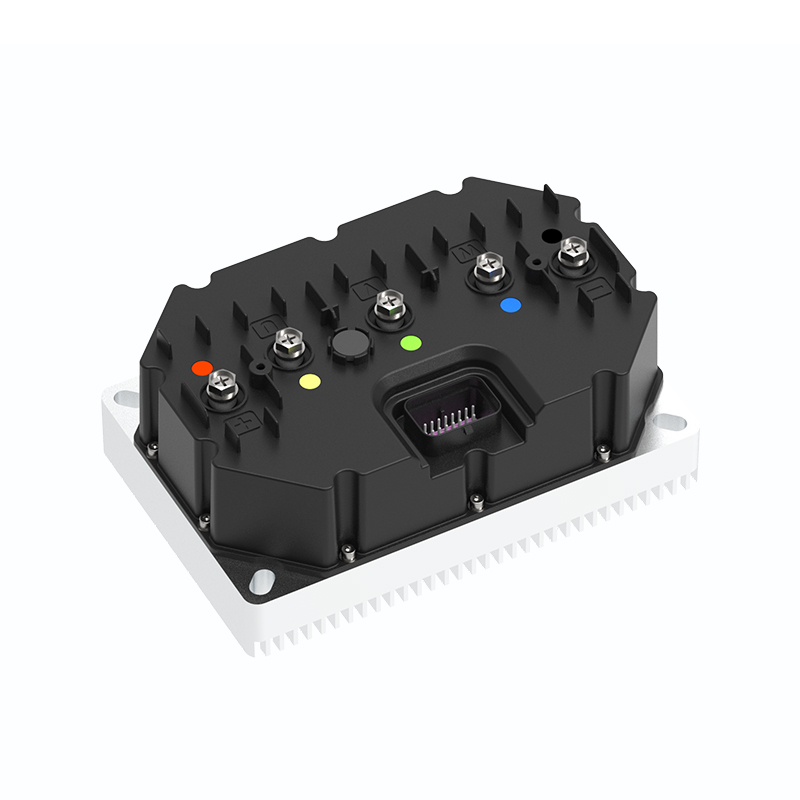
 Wyjątkowo cichy bezszczotkowy sterownik silnika prądu stałego A6 do częstego zatrzymywania i ruszania Ten sterownik z czujnikami umożliwia płynne i ciche uruchamianie na postoju, dzięki czemu doskonale nadaje się do dojazdów do pracy w mieście, przewozów towarowych i manewrowania przy niskich prędkościach, gdzie istotne jest sprzężenie zwrotne położenia wirnika. Zobacz produkt →
| Aspekt operacyjny | Czujnik (hala) | Bezczujnikowy (BEMF) |
|---|---|---|
| Pozycja wirnika w stanie spoczynku | Znany ze wzoru Halla | Nie mierzalne |
| Uruchomienie pod obciążeniem | Skieruj moment obrotowy we właściwym kierunku | Sekwencja wyrównania i rampy; ryzyko przeciągnięcia |
| Moment obrotowy przy niskiej prędkości | Stabilny i powtarzalny | Ograniczone poniżej około 5-10% prędkości znamionowej |
| Okablowanie | Trzy przewody fazowe plus pięć przewodów Halla | Tylko przewody trójfazowe |
| Koszt i złożoność | Dodatkowe czujniki, piny złącza, podciągnięcia | Brak dodatkowego osprzętu silnika |
| Typowe zastosowania | Elektromobilność, robotyka, napędy cofania | Wentylatory, pompy, wrzeciona wysokoobrotowe |
Dlatego wersje z czujnikami są powszechne w napędach silników w piastach pojazdów miejskich; zatrzymania, rozruchy z obciążeniem i manewrowanie przy niskiej prędkości to dokładnie warunki, w których BEMF nie spełnia wymagań. Dane dotyczące wydajności silnika piasty pochodzące z rzeczywistych warunków jazdy są zgodne z tym samym schematem, od częstych postojów do pracy po długie zmiany ładunku.
Przewodniki dotyczące wydajności silnika piasty konsekwentnie pokazują, że wersje z czujnikami radzą sobie z zadaniami miejskimi bardziej przewidywalnie niż wersje bez czujników.
Typy wyjść Halla, poziomy napięcia i wzorce komutacji
Czujniki Halla są dostępne w dwóch formatach wyjściowych. Wyjścia z otwartym kolektorem obniżają sygnał i wymagają rezystorów podciągających po stronie sterownika, aby powrócić do wysokiego poziomu. Wyjścia push-pull bezpośrednio sterują linią w górę i w dół. Jeśli na płycie sterownika nie ma podciągnięć, silnik z otwartym kolektorem nie wytwarza prawidłowego wysokiego poziomu, a sterownik nigdy nie kończy swojej tabeli komutacji.
Zgodność napięcia również ma znaczenie. Starsze silniki często korzystają z układów scalonych Halla o napięciu 5 V, podczas gdy wiele wejść kontrolerów prądu pracuje przy napięciu logicznym 3,3 V. Doprowadzenie sygnału 5 V do pinu obsługującego tylko 3,3 V może spowodować uszkodzenie wejścia lub sporadyczne błędy. Specyfikacja silnika powinna określać napięcie zasilania Halla i poziom wyjściowy; jeśli tak nie jest, zapytaj przed złożeniem zamówienia.
Odstęp między czujnikami Halla jest zgodny z jednym z dwóch standardów: 60 stopni elektrycznych lub 120 stopni elektrycznych. Tabela komutacji sterownika musi pasować do tego odstępu. Silnik zbudowany dla 60° wytwarza inny wzór Halla niż silnik 120°, a zastosowanie niewłaściwej tabeli powoduje nierówną pracę, utratę momentu obrotowego lub utratę synchronizacji.
Pamiętaj także, że stopnie elektryczne nie są stopniami mechanicznymi. Silnik z czterema parami biegunów powtarza swój wzór Halla cztery razy na obrót mechaniczny. Liczba par biegunów zmienia częstotliwość elektryczną, którą musi obsłużyć sterownik, dlatego należy ją poprawnie skonfigurować zgodnie z kątem komutacji.
Dopasowanie silnika z czujnikiem Halla do sterownika
Silnik z czujnikiem zapewnia swoje zalety tylko wtedy, gdy sterownik jest zbudowany do odczytu sygnałów Halla. Trzy kontrole obejmują większość obszaru zgodności. Najpierw sprawdź napięcie zasilania Halla i poziom logiczny w stosunku do parametrów wejściowych sterownika. Po drugie, upewnij się, że sterownik obsługuje kąt komutacji silnika, 60° lub 120°. Po trzecie, zdecyduj, co stanie się przy większej prędkości; wiele sterowników wykorzystuje sygnały Halla przy niskiej prędkości i przełącza się w tryb BEMF powyżej progu, a to przejście powinno być wystarczająco płynne, aby uniknąć spadku momentu obrotowego.
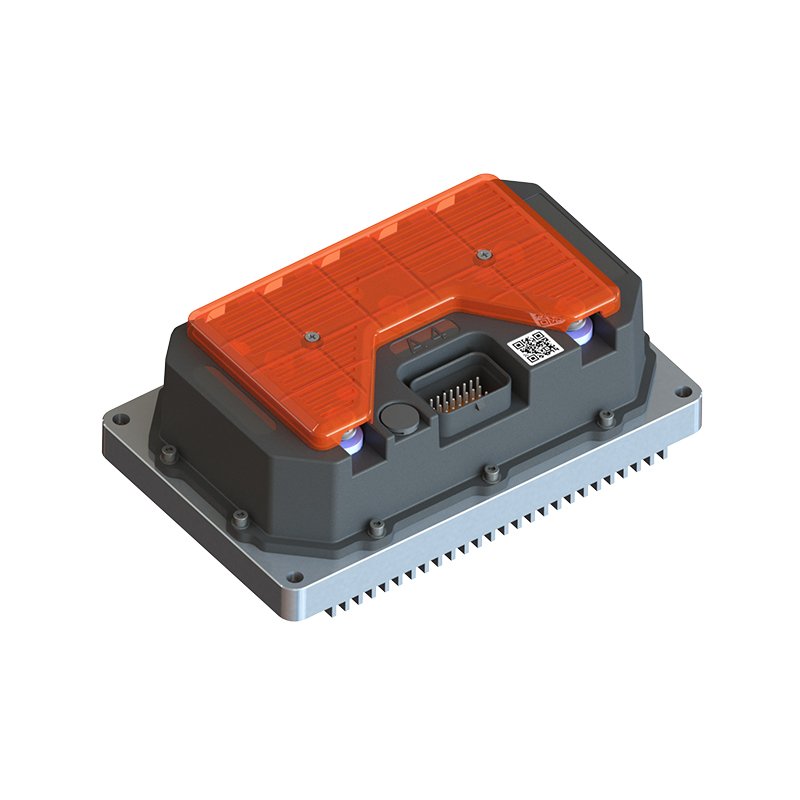
W przypadku układu napędowego do pojazdów elektrycznych wydajność w zakresie niskich prędkości często w największym stopniu wpływa na rzeczywisty zasięg. Wyczuwana komutacja utrzymuje prąd stojana w jednej linii z wirnikiem, redukując straty miedzi i nagrzewanie. Sterownik, który prawidłowo odczytuje sygnały wejściowe Halla, taki jak wysokowydajny bezszczotkowy sterownik silnika prądu stałego A4-2313, umożliwia dostrojenie tego samego silnika do dojazdów do pracy w mieście, transportu towarowego lub momentu obrotowego w terenie, ponieważ krzywa komutacji jest zapisana w oprogramowaniu.
Wysokowydajny bezszczotkowy sterownik silnika prądu stałego A4 z wejściem Halla Zaprojektowany, aby utrzymać prąd stojana wyrównany z wirnikiem przy niskich prędkościach, sterownik ten poprawia rzeczywisty zasięg i może być dostrojony do różnych cykli pracy, od jazdy miejskiej po ładunek lub teren. Zobacz produkt → Kiedy silnik i sterownik pochodzą od różnych dostawców, pierwszym źródłem niezgodności są parametry Halla. Silnik 60° podłączony do sterownika skonfigurowanego na 120° będzie działał z trudem lub wcale. Ustrukturyzowany schemat parowania rozwiązuje ten problem, zanim pojawi się sprzęt: klasa napięcia, prąd znamionowy, format wyjściowy Halla, napięcie zasilania, kąt komutacji i liczba par biegunów są udokumentowane na jednej stronie.
 Schemat parowania sterownika i silnika z sześcioma kluczowymi parametrami Ustrukturyzowana strona parowania dokumentuje klasę napięcia, prąd znamionowy, format wyjściowy Halla, napięcie zasilania, kąt komutacji i liczbę par biegunów, aby zapobiec niedopasowaniu przed dostawą sprzętu. Zobacz produkt →
Co sprawdzić przed określeniem silnika z czujnikiem
Zanim złożysz zamówienie, umieść te sześć elementów na jednej stronie:
- Napięcie zasilania Halla i poziom logiczny: dopasuj IC Halla silnika do parametrów wejściowych sterownika.
- Format wyjściowy: otwarty kolektor wymaga podciągnięć po stronie kontrolera; push-pull nie.
- Odstęp komutacyjny: 60° lub 120° i upewnij się, że konfiguracja sterownika jest zgodna.
- Liczba par biegunów: sprawdź i wprowadź poprawnie, ponieważ określa częstotliwość elektryczną.
- Układ styków złącza: standardowe okablowanie z czujnikiem to trzy przewody fazowe plus pięć przewodów Halla (5 V, GND, A, B, C). Jeden zamieniony pin to najczęstszy błąd w testach laboratoryjnych.
- Strategia dotycząca błędu Halla: sprawdź, czy sterownik może wykryć zablokowany lub brakujący sygnał Halla i powróć do trybu bezczujnikowego.
Silnik bezszczotkowy z czujnikiem Halla to sprawdzony sposób na określenie momentu obrotowego przy niskiej prędkości. Koszt to dodatkowe przewody i kontroler z obsługą wejścia Halla. W przypadku pojazdów i maszyn, które uruchamiają się pod obciążeniem, pracują z małą prędkością lub często cofają, koszt ten oznacza płynniejsze działanie i krótszy cykl rozwoju. Kiedy parametry Halla zostaną zapisane i dopasowane do sterownika, silnik z czujnikami po prostu zachowuje się tak, jak obiecano w arkuszu danych.
DALEJ:Zalety silnika bezszczotkowego: wydajność, trwałość i precyzyjna kontrola prędkości
Jesteś zainteresowany współpracą lub masz pytania?
jako Producenci niestiardowych sterowników silników synchronicznych z magnesami trwałymi and Dostawcy sterowników silników z magnesami trwałymi w Chinach, Koncentrując się na sterowaniu napędem magnesu trwałego silniki synchroniczne, zapewniamy bezpieczne i wystarczające źródło zasilania do elektryfikacji pojazdów podróżnych.
- [email protected]
- +86-170 9191 9800
- Pokój 123A, nr 1000 Ziyue Road, Minhang District, Szanghaj, Chiny
Prawa autorskie © Shanghai APT Power Technology Co., Ltd.All rights reserved