Sterowanie silnikiem w pętli zamkniętej: jak sprzężenie zwrotne poprawia wydajność i niezawodność silnika
Motocykl elektryczny, który zacina się podczas ruszania z miejsca, podwozie robota przekraczające położenie docelowe, pojazd ATV, który traci przyczepność na stromym podjeździe: objawy te zwykle mają tę samą przyczynę. Silnikowi mówi się, co ma robić, ale nigdy nie informuje, co się właściwie stało. Sterowanie silnikiem w zamkniętej pętli zamyka tę lukę. W sposób ciągły mierzy prędkość, położenie lub prąd silnika i dostosowuje sygnały napędowe w czasie rzeczywistym, tak aby silnik podążał za zadaną wartością pomimo zmian obciążenia, dryftu temperatury i tolerancji podzespołów. Dla inżynierów budujących pojazdy elektryczne, platformy zrobotyzowane lub napędy morskie ważnym pytaniem nie jest to, czy zastosować sterowanie w pętli zamkniętej, ale jak dobrze sterownik je realizuje.
Co to jest sterowanie silnikiem w pętli zamkniętej?
Sterowanie silnikiem w pętli zamkniętej, zwane także sterowaniem ze sprzężeniem zwrotnym, porównuje rzeczywistą moc wyjściową silnika z poleceniem odniesienia i koryguje różnicę. Zasadniczymi elementami są odniesienie, czujnik sprzężenia zwrotnego, obliczenie błędu i sterownik generujący korekcję. W układzie silnika bezszczotkowego sterownik odczytuje prądy fazowe, prędkość, a czasami położenie wirnika; algorytm sterujący następnie dostosowuje sygnały PWM dostarczane do falownika, tak aby zmierzona wartość była zgodna z poleceniem.
W praktyce większość sterowników wykorzystuje strukturę proporcjonalno-całkująco-różniczkującą (PID) lub jej odmianę. Człon proporcjonalny reaguje na bieżący błąd, człon całkujący usuwa błąd stanu ustalonego, a człon pochodny przewiduje zmiany. Dostrojenie tych wzmocnień określa, czy system jest stabilny, responsywny czy oscylacyjny. Różni się to zasadniczo od systemu z otwartą pętlą, w którym sterownik wysyła ustalone polecenie i ufa, że silnik zareaguje prawidłowo. Otwarta pętla działa, gdy obciążenie jest przewidywalne, a precyzja nie jest krytyczna. Zawodzi, gdy tarcie, bezwładność lub napięcie zasilania zmieniają się nieoczekiwanie.
Pętla otwarta a pętla zamknięta: co właściwie się zmienia
Praktyczna różnica objawia się w jakości ruchu. System zamkniętej pętli koryguje błędy w ciągu milisekund; system otwartej pętli po prostu z nimi żyje. W przypadku zastosowań, w których przewożone są osoby lub kosztowne ładunki, różnica ta decyduje o tym, czy produkt wydaje się precyzyjny i bezpieczny, czy też szorstki i nieprzewidywalny.
| Aspekt | Otwarta pętla | Zamknięta pętla |
|---|---|---|
| Informacje zwrotne | Żadne | Czujnik prądu, prędkości lub położenia |
| Dokładność | Zależy od dopasowania silnika i obciążenia | Utrzymywany w różnych warunkach |
| Reakcja na zakłócenia | Brak korekty | Aktywna korekta w czasie rzeczywistym |
| Zachowanie przy niskiej prędkości | Moment obrotowy spada i staje się nierówny | Stabilny moment obrotowy aż do prędkości zerowej |
| Koszt systemu | Niższy | Wyższy, ale uzasadniony wydajnością |
| Typowe zastosowania | Wentylatory, pompy, proste przenośniki | Pojazdy elektryczne, robotyka, osie serwo |
Tabela upraszcza szereg kompromisów. Bezczujnikowa konstrukcja z pętlą zamkniętą może zapewnić wiele korzyści w pętli zamkniętej bez enkodera, co znacząco zmienia porównanie kosztów. Architektura sterowania ma większe znaczenie niż etykieta.
Pętle sterujące wewnątrz sterownika silnika
W nowoczesnym bezszczotkowym sterowniku silnika sterowanie w pętli zamkniętej nie jest pojedynczą pętlą. Jest to kaskada pętli, z których każda reguluje inną wielkość fizyczną.
Aktualna pętla
Pętla prądowa jest najbardziej wewnętrzną i najszybszą pętlą. Reguluje prądy fazowe w uzwojeniach silnika, co bezpośrednio ustala moment obrotowy. Szybka pętla prądowa z dużą częstotliwością aktualizacji zapewnia płynny moment obrotowy przy niskiej prędkości i cichą pracę przy dużej prędkości.
Pętla prędkości
Pętla prędkości znajduje się nad pętlą prądu. Porównuje zmierzoną prędkość z wartością odniesienia i generuje aktualne polecenie. Pętla ta obsługuje przyspieszanie, zwalnianie i stabilność prędkości przy zmieniającym się obciążeniu.
Pętla pozycji
Pętla pozycyjna to najbardziej zewnętrzna pętla stosowana, gdy aplikacja wymaga precyzyjnego zatrzymania lub podążania ścieżką, np. w przypadku przegubów robota i siłowników sterujących. Sterowanie pętlą prędkości w oparciu o błąd pozycji.
Układ kaskadowy ma znaczenie, ponieważ każda pętla wewnętrzna musi być szybsza niż pętla wokół niej. Jeśli pętla prądowa jest wolna, pętla prędkości nie może sprawić, że silnik będzie sztywny, a pętla pozycyjna ulegnie przekroczeniu.
| Pętla | Regulowana ilość | Typowa rola |
|---|---|---|
| Pętla prądowa | Prąd fazowy/moment obrotowy | Szybka reakcja na moment obrotowy, płynność |
| Pętla prędkości | Prędkość kątowa | Stabilność prędkości pod obciążeniem |
| Pętla pozycji | Kąt wirnika | Precyzyjne pozycjonowanie i kontrola ścieżki |
Zamknięta pętla oparta na czujnikach a bezczujnikowa
Sterowanie silnikiem w pętli zamkniętej można zrealizować z czujnikami fizycznymi lub bez nich. Czujniki Halla, enkodery i rezolwery bezpośrednio raportują położenie wirnika. Sterowanie bezczujnikowe, powszechne w sterowaniu zorientowanym polowo silników synchronicznych z magnesami trwałymi, szacuje położenie wirnika na podstawie zmierzonych prądów i napięć przy użyciu modelu silnika. Kompromis jest jasny: systemy bezczujnikowe redukują koszty i okablowanie oraz eliminują punkt awarii, podczas gdy systemy oparte na czujnikach utrzymują wyższą dokładność momentu obrotowego przy bardzo niskiej prędkości i podczas postoju. Jeśli aplikacja musi utrzymywać moment obrotowy w stanie spoczynku lub pełzać przy bardzo niskiej prędkości, zwykle wymagany jest enkoder lub czujniki Halla. Jeśli cykl pracy spędza większość czasu powyżej kilku procent prędkości znamionowej, algorytmy bezczujnikowe oparte na obserwacji wstecznego pola elektromagnetycznego są dokładne i tańsze. W przypadku motocykli elektrycznych i morskich silników zaburtowych nowoczesne algorytmy bezczujnikowe zapewniają wystarczającą dynamikę w większości warunków pracy, jak omówiono w naszym omówieniu technologia silników synchronicznych z magnesami trwałymi .
Na co zwrócić uwagę w kontrolerze w pętli zamkniętej
Oceniając sterownik do zastosowań w pętli zamkniętej, należy skupić się na implementacji, a nie na etykiecie. Poniższe punkty oddzielają dobrze zaprojektowany kontroler od ogólnego.
- Szerokość pasma pętli prądowej: większa szerokość pasma oznacza szybszą reakcję momentu obrotowego i lepszą sztywność w przypadku zakłóceń obciążenia.
- Czas cyklu sterowania: krótkie czasy cykli, zwykle dziesiątki mikrosekund, pozwalają pętli prądowej szybko reagować na stany nieustalone.
- Autotuning: sterownik, który mierzy parametry silnika i ustawia wzmocnienia pętli, automatycznie oszczędza godziny ręcznego strojenia.
- Osłabienie pola: rozszerza zakres prędkości poza prędkość podstawową, niezbędną w przypadku szybkich motocykli i silników zaburtowych.
- Ochrona i diagnostyka: wykrywanie przetężenia, nadmiernej temperatury i utyku chroni zarówno sterownik, jak i silnik.
- Narzędzia programowe: dane dotyczące prądu pod napięciem, prędkości i usterek przyspieszają integrację i rozwiązywanie problemów.
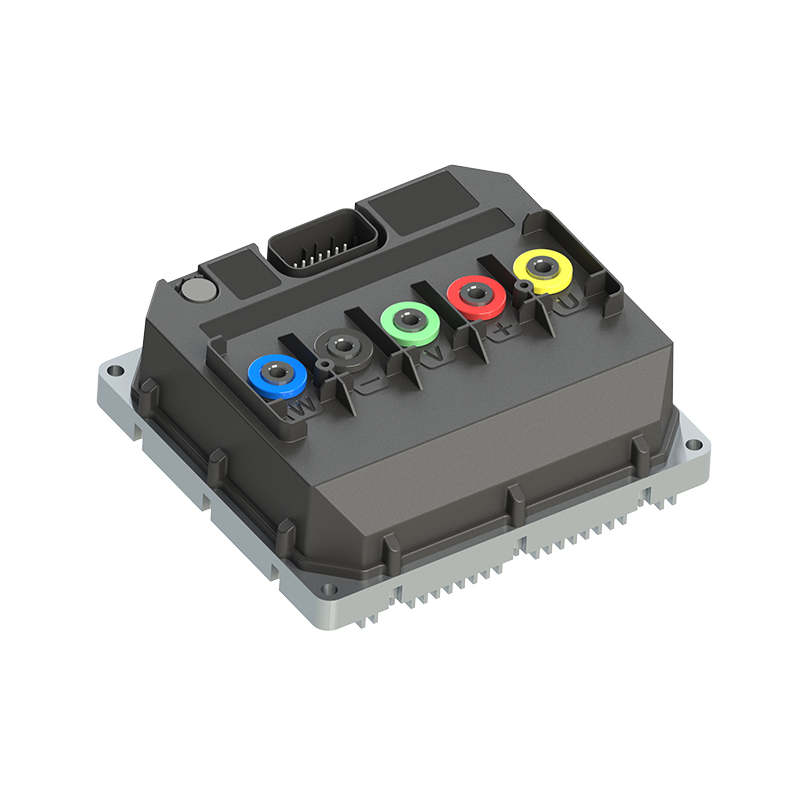
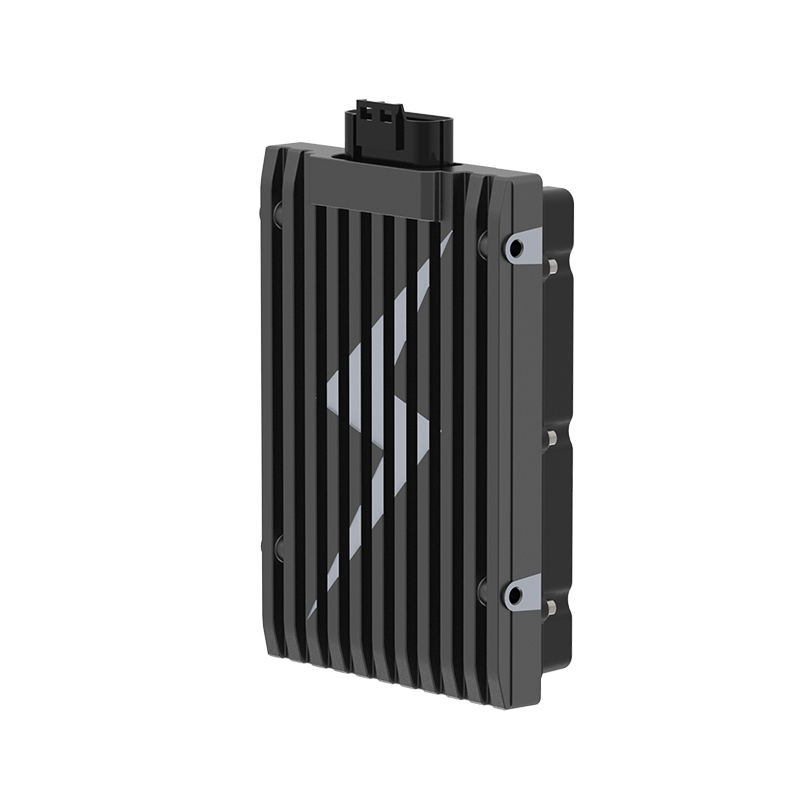
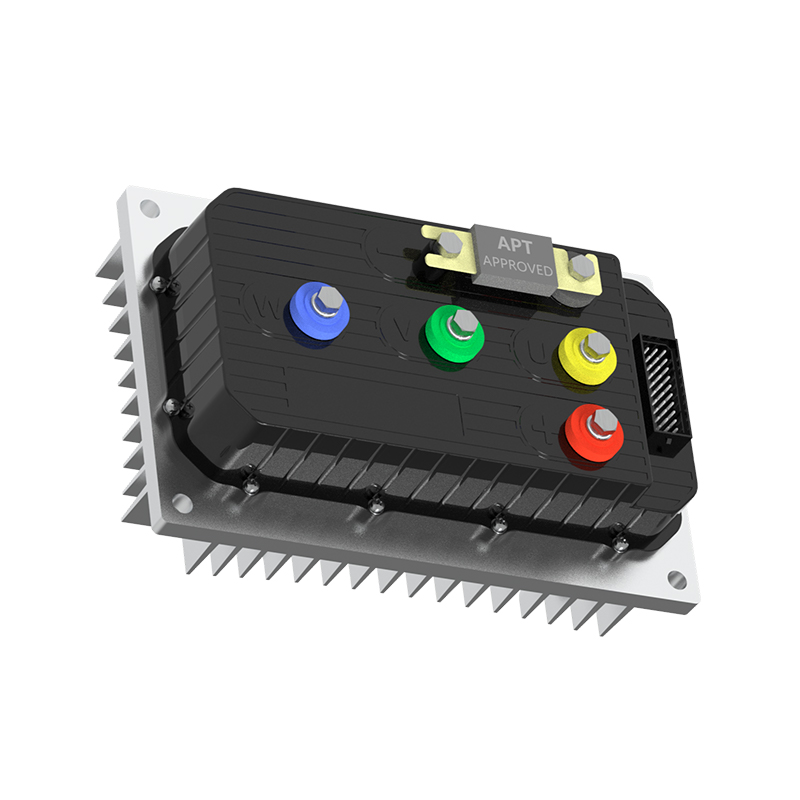
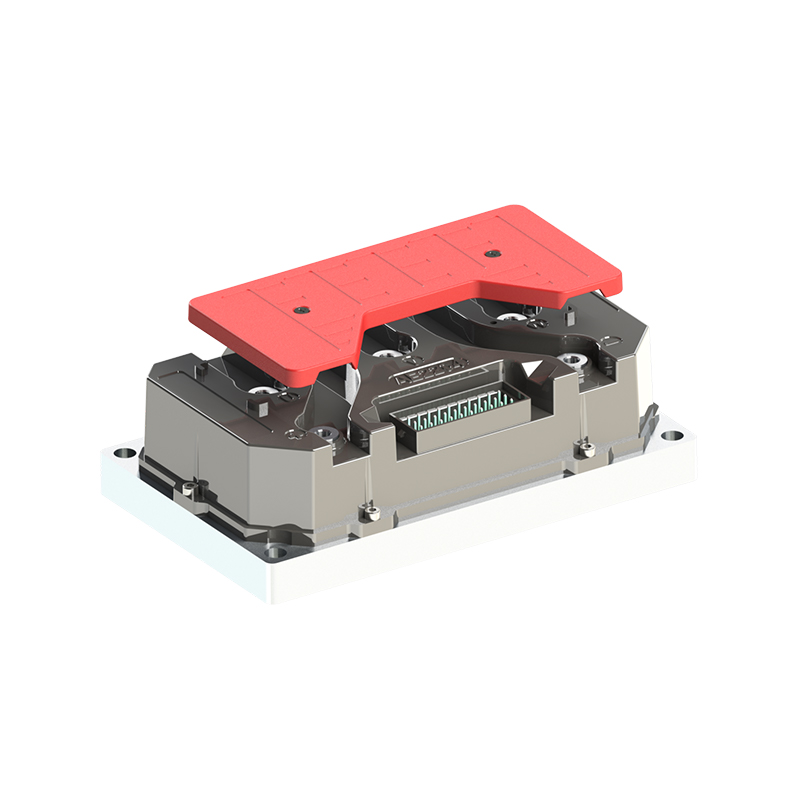
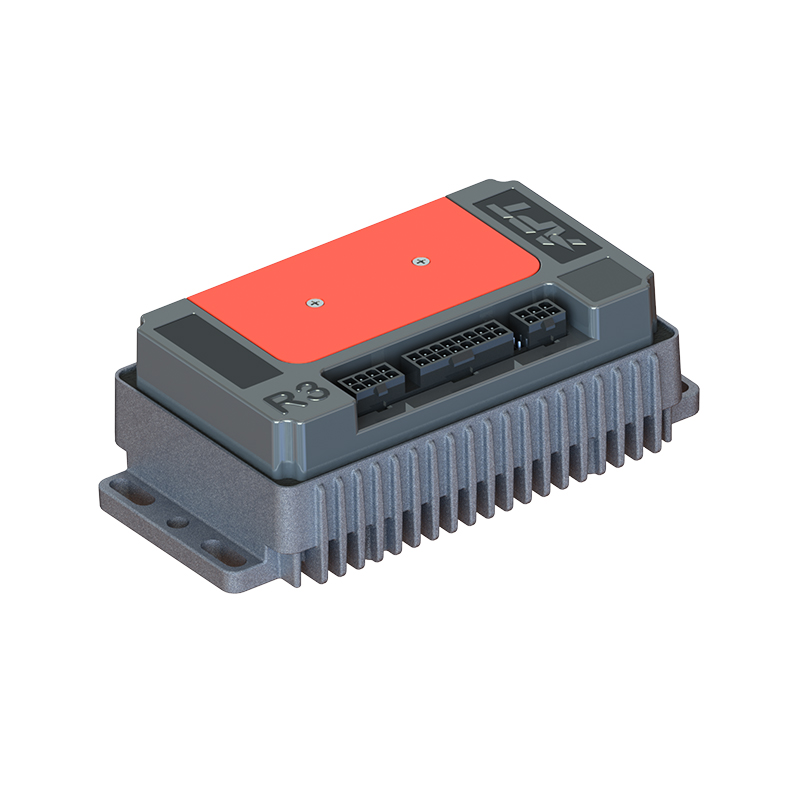
W zastosowaniach wymagających natychmiastowej reakcji na zmianę momentu obrotowego sterownik z szybką realizacją pętli prądowej stanowi wymierną różnicę. Kontroler szybkiego reagowania R5-2215 przeznaczony jest do takich cykli pracy, gdzie każda milisekunda opóźnienia przekłada się na błąd ruchu. Jeśli chodzi o niezawodność, sterownik o wysokiej stabilności A8-2209 kładzie nacisk na spójne zachowanie pod obciążeniem termicznym i elektrycznym. Gdy priorytetem jest efektywność energetyczna, wysokowydajny sterownik A4-2313 zmniejsza straty w stopniu inwertera i zwiększa zasięg baterii.
 Bezszczotkowy sterownik silnika prądu stałego R5 o szybkiej reakcji do zastosowań z dynamicznym momentem obrotowym Ten sterownik jest podświetlany dla cykli pracy, w których szybka reakcja pętli prądowej zmniejsza błąd ruchu. Pasuje do motocykli elektrycznych, podwozi robotów i podobnych zastosowań wymagających natychmiastowej reakcji momentu obrotowego. Zobacz produkt → Bezszczotkowy sterownik silnika prądu stałego A8 o wysokiej stabilności zapewniający niezawodną pracę pod obciążeniem W tym modelu priorytetem jest stała wydajność w warunkach naprężeń termicznych i elektrycznych, co czyni go niezawodnym wyborem do zastosowań wymagających stabilnej pracy w wymagających warunkach. Zobacz produkt →
 Wysokowydajny bezszczotkowy sterownik silnika prądu stałego A4 zapewniający większy zasięg akumulatora Kontroler ten koncentruje się na zmniejszeniu strat na etapie falownika, co pomaga zwiększyć zasięg akumulatora. Jest przedstawiany jako opcja zorientowana na wydajność wraz z modelami o szybkiej reakcji i wysokiej stabilności. Zobacz produkt →
Dopasowanie kontrolera do aplikacji
Te same zasady zamkniętej pętli mają zastosowanie w różnych branżach, ale waga każdego współczynnika wydajności zmienia się w zależności od przypadku użycia.
- Motocykle elektryczne potrzebują stabilnego momentu obrotowego przy niskich prędkościach do ruszania, ruszania pod górę i hamowania regeneracyjnego.
- Podwozie robota wymaga precyzyjnego położenia i płynnej kontroli prędkości, aby uniknąć przeregulowania i wibracji.
- Zastosowania ATV i UTV wymagają solidnego tłumienia zakłóceń, ponieważ obciążenie każdego koła stale się zmienia.
- Elektryczne silniki zaburtowe korzystają z pracy bez czujników, ponieważ silnik pracuje w wilgotnym i podatnym na wibracje środowisku, gdzie enkodery stanowią słaby punkt.
Każde z tych zastosowań uzależnione jest także od dopasowania sterownika do parametrów elektrycznych silnika. Sterownik o odpowiedniej klasie napięcia i prądzie znamionowym, w połączeniu z silnikiem, którego indukcyjność i stałe EMF pasują do napędu, będzie działał znacznie lepiej niż niedopasowana para, nawet przy doskonałym oprogramowaniu.
Ostatnie przemyślenia
Sterowanie silnikiem w zamkniętej pętli zamienia obracający się wirnik w precyzyjny, szybko reagujący siłownik. Wartość nie znajduje się w samej informacji zwrotnej; dotyczy to pętli, strojenia i ochrony otaczającej sprzężenie zwrotne. Kiedy wybierasz sterownik silnika, oceń jego wydajność w pętli prądowej, narzędzia dostrajające i jego doświadczenie w aplikacjach bliskich Tobie. Czynniki te, bardziej niż jakiekolwiek twierdzenia zawarte w arkuszu danych, decydują o tym, jak dobrze będzie działał Twój produkt.
DALEJ:Silnik bezszczotkowy z czujnikiem Halla: co robi i kiedy jest potrzebny w Twoim projekcie
Jesteś zainteresowany współpracą lub masz pytania?
jako Producenci niestiardowych sterowników silników synchronicznych z magnesami trwałymi and Dostawcy sterowników silników z magnesami trwałymi w Chinach, Koncentrując się na sterowaniu napędem magnesu trwałego silniki synchroniczne, zapewniamy bezpieczne i wystarczające źródło zasilania do elektryfikacji pojazdów podróżnych.
- [email protected]
- +86-170 9191 9800
- Pokój 123A, nr 1000 Ziyue Road, Minhang District, Szanghaj, Chiny
Prawa autorskie © Shanghai APT Power Technology Co., Ltd.All rights reserved