Jak działają elektroniczne regulatory prędkości? Wewnątrz łańcucha sygnałowego ESC
Zestaw akumulatorów 48 V dostarcza jedno stałe napięcie stałe. Silnik hulajnogi elektrycznej nadal musi utrzymywać około 3200 obr./min na płaskiej drodze, spaść do około 280 obr./min na wzniesieniu o nachyleniu 12% i włączyć bieg wsteczny na żądanie. Coś pomiędzy akumulatorem a uzwojeniami musi decydować o tym, ile prądu przepływa, w którym kierunku i przez jak długo.
Urządzeniem tym jest elektroniczny regulator prędkości. Działa poprzez konwersję stałego prądu stałego akumulatora na trójfazowe wyjście i przełączanie tego wyjścia tysiące razy na sekundę. Średnie napięcie obserwowane przez silnik rośnie i spada wraz z cyklem pracy, a własna indukcyjność silnika zamienia te szybkie impulsy w płynny prąd. Moment obrotowy podąża za prądem, a prędkość ustala się tam, gdzie moment silnika spotyka się z momentem obciążenia. Wszystko inne w ESC istnieje po to, aby stało się to bezpiecznie i powtarzalnie.
Jak DC staje się rotacją trójfazową
Silnik bezszczotkowy nie będzie działał przy zasilaniu prądem stałym podłączonym do dwóch zacisków. Jego stojan ma uzwojenia trójfazowe, a wirnik ma magnesy trwałe, więc prąd musi przepływać przez fazy po kolei, aby pole stojana ciągnęło wirnik do przodu, a nie utrzymywało go w miejscu.
Komutacja: wyprzedzanie wirnika
Komutowanie to czynność wyboru, która para faz jest zasilana. W komutacji sześciostopniowej każdy obrót elektryczny jest dzielony na sześć stanów, a sterownik włącza jeden przełącznik strony wysokiej i jeden przełącznik strony niskiej na każdy stan, wytwarzając pole, które przesuwa się do przodu co 60 stopni elektrycznych. Jeśli komutacja opóźnia się w stosunku do wirnika, moment obrotowy spada, a prąd rośnie. Jeśli prowadzi za daleko, dodatkowy prąd zamiast momentu obrotowego zamienia się w ciepło.
Czujnikowe i bezczujnikowe sprzężenie zwrotne położenia
Trzy czujniki Halla zgłaszają bezwzględne położenie wirnika, co ma znaczenie w przypadku podwozia robota, który musi rozpoczynać pracę od zatrzymania pod pełnym obciążeniem. Zamiast tego schematy bezczujnikowe odczytują wsteczne pole elektromagnetyczne indukowane w fazie niezasilonej i szacują położenie na podstawie przejścia przez zero. Spowoduje to usunięcie trzech przewodów i złącza z wiązki przewodów, ale szacunki stają się niewiarygodne poniżej około 5 do 10 procent prędkości znamionowej. Sterowanie zorientowane na pole idzie dalej, przekształcając zmierzone prądy fazowe w obracającą się ramkę odniesienia i bezpośrednio regulując element wytwarzający moment obrotowy.
Łańcuch sygnałowy od wejścia przepustnicy do napędu bramy
Pomiędzy wejściem przepustnicy a zaciskami silnika znajdują się cztery bloki funkcjonalne. Każdy z nich ma swój własny tryb awarii i własne ograniczenia wydajności systemu.
Mikrokontroler i pętla sterująca
Mikrokontroler próbkuje prąd fazowy, napięcie szyny, położenie przepustnicy i położenie wirnika, często od 8 000 do 20 000 razy na sekundę w implementacji zorientowanej na pole. Najpierw uruchamia szybką pętlę prądową, otacza ją pętlą wolniejszej prędkości lub momentu obrotowego i przekształca wynik na trzy wartości cyklu pracy. Mapowanie przepustnicy, ograniczenia prądu, siła hamowania regeneracyjnego i progi usterek znajdują się w tej warstwie.
Sterownik bramki i mostek MOSFET
Sterownik bramki przekłada logikę niskiego napięcia na napięcie wahadłowe od 10 do 15 V, jakiego potrzebuje MOSFET mocy, i zapobiega jednoczesnemu przewodzeniu obu przełączników w jednej nodze. Czas martwy, celowy odstęp czasu wygaszania pomiędzy wyłączeniem strony wysokiego napięcia a włączeniem strony niskiego napięcia, wynosi zazwyczaj od 0,3 do 1 mikrosekundy. Zbyt krótki i przebijający prąd niszczy most; zbyt długi, ucierpi moment obrotowy i wydajność przy niskiej prędkości.
Sześć tranzystorów MOSFET tworzy mostek trójfazowy, w którym straty przewodzenia skalują się wraz z rezystancją włączenia i kwadratem prądu, a straty przełączania skalują się wraz z częstotliwością przełączania, napięciem szyny i ładunkiem bramki. Urządzenia pracujące równolegle obniżają rezystancję włączenia, ale tylko wtedy, gdy pętle bramek są dopasowane. W przeciwnym razie jedno urządzenie przenosi więcej prądu niż jego sąsiedzi i jako pierwsze ulega awarii.
Wykrywanie i ochrona prądu
Rezystory bocznikowe lub czujniki z efektem Halla mierzą prąd fazowy, więc pętla sterująca ma coś do regulacji, a te same sygnały zasilają zabezpieczenia nadprądowe, przepięciowe i nadmiernej temperatury. Dobrze wychowany sterownik stopniowo zmniejsza prąd w miarę wzrostu temperatury, zamiast odcinać silnik w połowie manewru.
Cykl pracy, PWM i liczby, które mają znaczenie
Kontrola prędkości to kontrola cyklu pracy. Jeśli szyna pracuje pod napięciem 48 V, a cykl pracy wynosi 50 procent, silnik widzi średnio 24 V. Częstotliwość przełączania jest wybierana wystarczająco wysoko, aby utrzymać tętnienie prądu w praktycznym paśmie, i wystarczająco nisko, aby możliwe było kontrolowanie strat przełączania. W przetwornicy 48 V o indukcyjności fazowej wynoszącej kilkaset mikrohenów, częstotliwości od 16 kHz do 20 kHz zwykle utrzymują tętnienia w pobliżu 10 do 20 procent prądu znamionowego.
| Parametr | Na co wpływa | Praktyczny zasięg |
|---|---|---|
| Częstotliwość przełączania PWM | Tętnienie prądu, słyszalny hałas, utrata przełączania | 16 do 20 kHz |
| Szybkość pętli sterującej | Reakcja momentu obrotowego, margines stabilności | 8 do 20 kHz |
| Ciągły prąd fazowy | Moment obrotowy, ogrzewanie w stanie ustalonym | 60 do 80 procent maksymalnej wartości znamionowej |
| Prąd szczytowy, 10 s | Przyspieszenie i moment utyku | 1,5 do 2 razy w sposób ciągły |
| Rezerwa napięcia magistrali | Hamowanie regeneracyjne, zrzut ładunku | Autobus 1,25 do 1,5 razy większy od nominalnego |
| Martwy czas | Ryzyko przebicia w stosunku do wydajności przy niskiej prędkości | 0,3 do 1 mikrosekundy |
| Opór bramy | Szybkość przełączania, dzwonienie, EMI | 2 do 10 omów |
Należy czytać tabelę jako zbiór kompromisów, a nie specyfikację. Zwiększanie częstotliwości przełączania zmniejsza tętnienia i wycisza napęd, ale zwiększa również straty przełączania i ciepło. Poszerzający się czas jałowy chroni mostek, jednak zniekształca napięcie wyjściowe przy niskim cyklu pracy, co objawia się nierównym rozruchem i bardzo niskimi prędkościami nagrzewania.
Dopasowanie sterownika do silnika bez zgadywania
Najczęstszym błędem doboru jest dobór sterownika na podstawie mocy znamionowej silnika. Silniki są oceniane pod względem mocy mechanicznej; sterowniki są ograniczone prądem fazowym i temperaturą złącza. Silnik o mocy 1 kW może pobrać 40 A prądu fazowego przy napięciu 48 V podczas twardego rozruchu ze spoczynku, mimo że jego prąd przelotowy jest bliższy 12 A. Rozmiar na początek, a nie na przelot, i sprawdź trzy liczby razem:
- Ciągły prąd fazowy w oczekiwanej temperaturze otoczenia, a nie w 25 C.
- Zakres napięcia magistrali z zapasem dla impulsu hamowania regeneracyjnego.
- Ścieżka termiczna: powierzchnia radiatora, przepływ powietrza i czas utrzymywania prądu szczytowego.
Opublikowane tabele parowania eliminują większość tych domysłów, ponieważ podają, które kombinacje sterownika i silnika zostały już scharakteryzowane pod kątem prądu, napięcia i montażu.
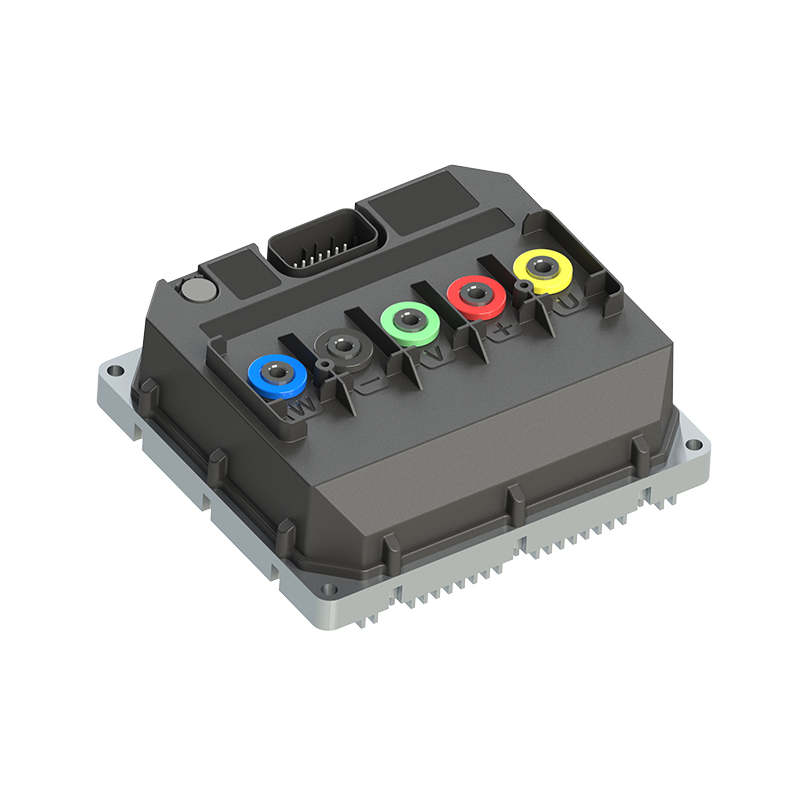
 Kontroler APT i schemat parowania silnika Porady dotyczące parowania B2B w celu dopasowania sterowników i silników APT pod względem mocy, momentu obrotowego, prędkości i wydajności, z uwzględnieniem protokołu dla pojazdów elektrycznych. Zobacz produkt →
Oprogramowanie sprzętowe, protokoły i strojenie
Dwa regulatory o identycznych stopniach mocy mogą zachowywać się bardzo różnie. Pierwszą różnicą jest protokół wejściowy: wejścia PWM i analogowe są proste i charakteryzują się niskim opóźnieniem, UART umożliwia dostrajanie parametrów i telemetrię, a magistrala CAN pasuje do pojazdów, w których kontroler, system zarządzania akumulatorem i jednostka sterująca pojazdu muszą współdzielić stan.
Drugą różnicą jest oprogramowanie sprzętowe. Krzywe przepustnicy, rampy prądowe, profile hamowania regeneracyjnego, osłabienie pola dla prędkości maksymalnej i zachowanie w przypadku odzyskiwania po awarii to wszystko decyzje podejmowane przez oprogramowanie, a rola oprogramowania w nowoczesnych sterownikach silników wzrosła, aby dopasować się do samego stopnia mocy. Poproś o zestaw parametrów, zanim zdecydujesz się na platformę, a nie po tym, jak pierwszy prototyp utknie na wzgórzu.
Rzeczywistość termiczna i granice niezawodności
Dane znamionowe prądu w arkuszu danych zwykle zakładają temperaturę otoczenia 25 C i temperaturę obudowy MOSFET około 80 C. Wewnątrz szczelnej obudowy w letnie popołudnie żaden z warunków nie jest spełniony. Straty przewodzenia rosną wraz z temperaturą, ponieważ wzrasta rezystancja włączenia, co ponownie zwiększa straty; bez obniżenia wartości znamionowych pętla ta znika. Praktyczne obniżenie wartości znamionowych dla pasywnie chłodzonego sterownika jest często o 30 do 40 procent niższe od prądu głównego. Kondensatory zasługują na równą uwagę, ponieważ ich prąd tętnienia i trwałość znamionowa w temperaturze 105°C wyznaczają rzeczywisty okres międzyobsługowy, a nie numer części MOSFET.
W przypadku zastosowań, które nie tolerują uciążliwych wyłączeń, stabilność w zależności od temperatury i obciążenia ma większe znaczenie niż wartość szczytowa na pierwszej stronie.
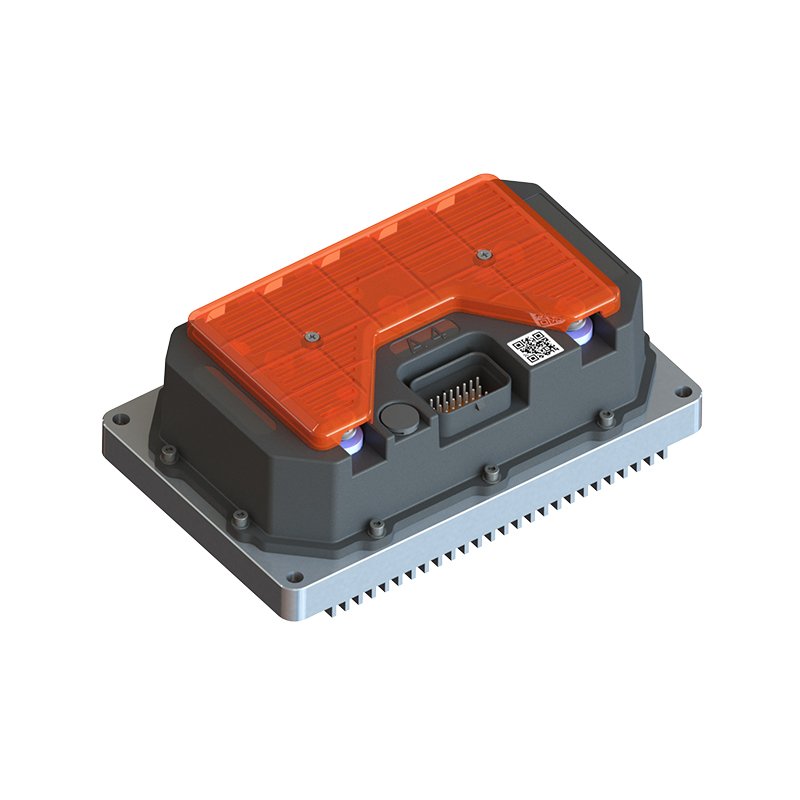
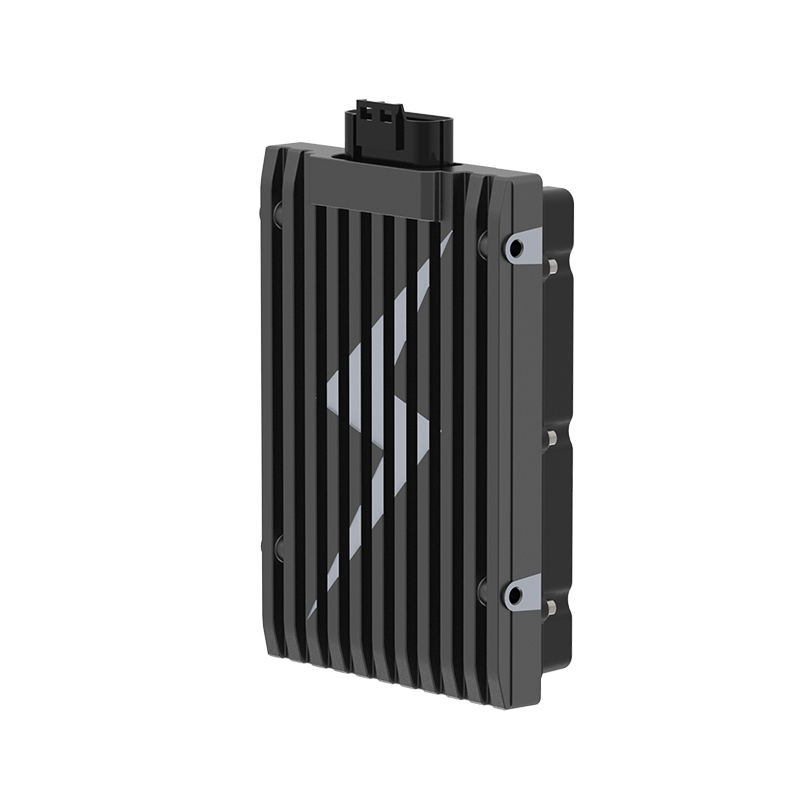
Bezszczotkowy sterownik silnika prądu stałego APT A8 o wysokiej stabilności Charakteryzujący się wysoką stabilnością bezszczotkowego sterownika silnika prądu stałego z FOC, CAN, Bluetooth i szczytową mocą 30 kW do dronów, robotyki i lekkich pojazdów elektrycznych. Zobacz produkt → Co sprawdzić przed zakupem
- Prąd fazowy w najgorszym przypadku: rozruch przy pełnym obciążeniu, maksymalny stopień, najwyższa temperatura otoczenia.
- Okno napięcia magistrali, w tym skok regeneracyjny, który faktycznie zobaczy akumulator.
- Interfejs sterujący: czy pojazd porozumiewa się już w standardzie CAN, czy też PWM wykona zadanie?
- Konstrukcja termiczna: powierzchnia radiatora, ścieżka przepływu powietrza i orientacja montażu.
- Ochrona i raportowanie: przetężenie, przepięcie, przegrzanie oraz to, czy błędy są rejestrowane, czy tylko sygnalizowane.
- Wsparcie: dokumentacja parametrów, ścieżka aktualizacji oprogramowania sprzętowego oraz to, czy dostawca będzie charakteryzował Twój silnik za pomocą swojego sterownika.
Dostawcy, którzy publikują a scharakteryzowany zakres regulatorów i pasujące wskazówki znacznie ułatwiają weryfikację tego ostatniego punktu przed zatwierdzeniem oprzyrządowania.
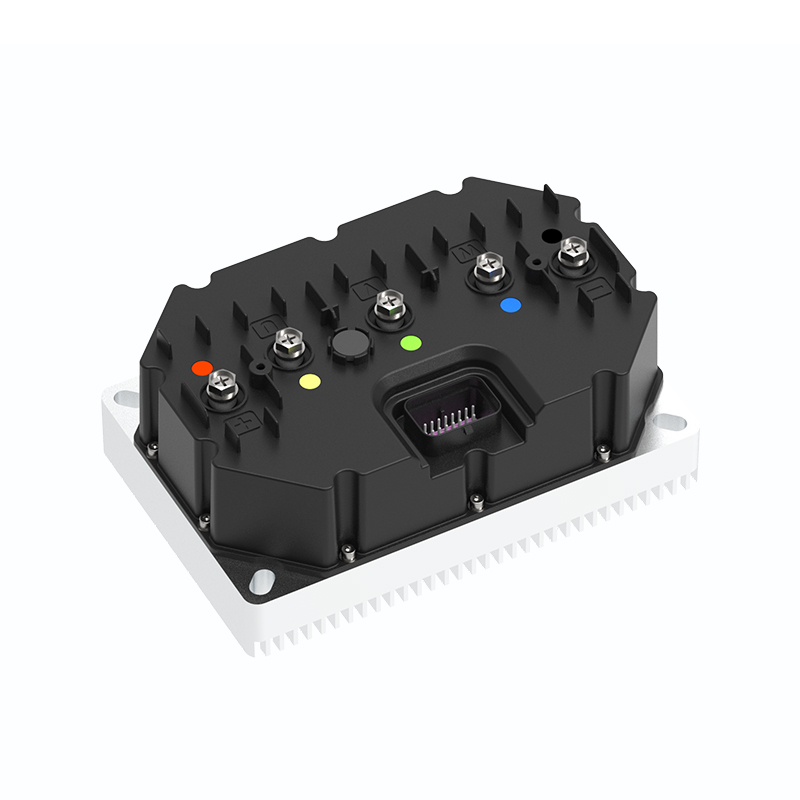
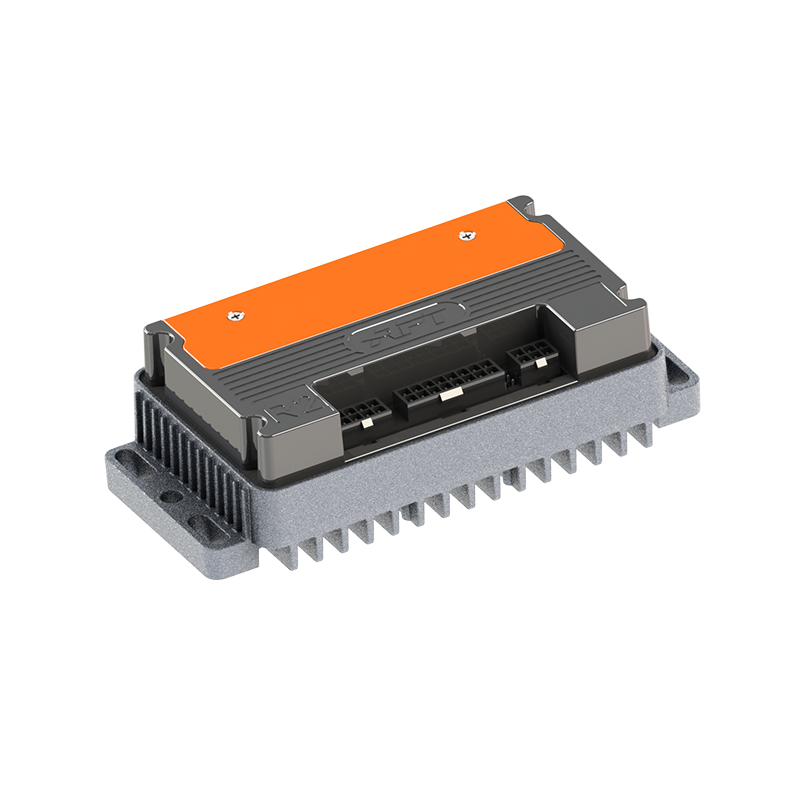
Bezszczotkowy sterownik silnika prądu stałego APT R5 o szybkiej reakcji Charakteryzujący się szybko reagującym, bezszczotkowym kontrolerem DC/PMSM o mocy znamionowej 5 kW, mocy szczytowej 12 kW, CAN i FOC do robotyki, automatyzacji i mini pojazdów elektrycznych. Zobacz produkt → Wersja krótka
- ESC przekształca stały prąd stały na przełączane wyjście trójfazowe, a cykl pracy ustala średnie napięcie, a tym samym prędkość.
- Komutacja utrzymuje pole stojana przed wirnikiem; Czujniki Halla radzą sobie z niską prędkością, a szacowanie wstecznego pola elektromagnetycznego obsługuje przelot.
- Mikrokontroler, sterownik bramki, mostek MOSFET i czujnik prądu nakładają własne ograniczenia na system.
- Dopasuj prąd fazowy w najgorszym przypadku, a następnie obniż wartości znamionowe dla temperatury otoczenia, którą produkt naprawdę zobaczy.
- Dostęp do oprogramowania sprzętowego i parametrów kształtuje zachowanie napędu w znacznie większym stopniu niż numery części przełącznika.
DALEJ:Wyjaśnienie osłabienia pola: jak sterowniki silników zwiększają prędkość powyżej wartości znamionowej podstawowej
Jesteś zainteresowany współpracą lub masz pytania?
jako Producenci niestiardowych sterowników silników synchronicznych z magnesami trwałymi and Dostawcy sterowników silników z magnesami trwałymi w Chinach, Koncentrując się na sterowaniu napędem magnesu trwałego silniki synchroniczne, zapewniamy bezpieczne i wystarczające źródło zasilania do elektryfikacji pojazdów podróżnych.
- [email protected]
- +86-170 9191 9800
- Pokój 123A, nr 1000 Ziyue Road, Minhang District, Szanghaj, Chiny
Prawa autorskie © Shanghai APT Power Technology Co., Ltd.All rights reserved