Wybór enkodera silnika dla napędów BLDC: rozdzielczość, interfejs i dopasowanie
Dwa prototypy motocykli elektrycznych przybyły na to samo stanowisko testowe z tym samym 10-calowym silnikiem w piaście, tym samym oprogramowaniem sterownika i tym samym akumulatorem. Jeden pełzał do przodu w tempie spacerowym, płynnym, kontrolowanym pociągnięciem. Drugi szarpał poniżej 3 km/h i po dwudziestu minutach ruszania pod górę zagotował uzwojenie fazowe. Części mechaniczne były identyczne; ścieżka informacji zwrotnej nie była. Jeden silnik był wyposażony w enkoder przyrostowy 1024 PPR, drugi zestaw trzech czujników Halla i tabelę oprogramowania sprzętowego, która szacowała położenie wirnika pomiędzy etapami komutacji.
Lekcja jest łatwa do przekazania i łatwa do zapomnienia podczas zakupu: w przypadku bezszczotkowego napędu synchronicznego prądu stałego lub napędu synchronicznego z magnesami trwałymi enkoder silnika decyduje, jak dokładnie i jak niezawodnie sterownik może wiedzieć, gdzie znajduje się wirnik. Rozdzielczość, interfejs wyjściowy, montaż mechaniczny i środowisko operacyjne – wszystko to składa się na jedną liczbę – jakość informacji o położeniu docierających do pętli sterującej. Traktuj enkoder jako akcesorium, a zapłacisz za niego tętnieniem momentu obrotowego, odrzuconymi pierwszymi artykułami lub zwrotami z pola.
Co robi enkoder silnika w napędzie w pętli zamkniętej
Enkoder przekształca ruch mechaniczny w sygnał elektryczny, który napęd może zliczyć, zegarować lub dekodować. W trójfazowym napędzie bezszczotkowym sterownik potrzebuje kąta elektrycznego wirnika, aby zdecydować, kiedy przełączyć każdy MOSFET. Czujniki Halla dostarczają sześć dyskretnych stanów na obrót elektryczny: wystarczający do sześciostopniowej komutacji, zbyt zgrubny, aby zapewnić płynny moment obrotowy przy niskich prędkościach. Enkoder dodaje ciągłą pozycję — typy inkrementalne emitują impulsy kwadraturowe A/B z opcjonalnym impulsem indeksowym, podczas gdy typy absolutne zgłaszają zakodowaną wartość pozycji w momencie podłączenia zasilania.
Ta różnica kształtuje całą maszynę, a nie tylko czujnik. W przypadku przyrostowego sprzężenia zwrotnego sterownik musi wykonać ruch bazowy po każdym cyklu zasilania, aby ustalić zerową wartość odniesienia. Dzięki absolutnej informacji zwrotnej maszyna natychmiast wie, gdzie się znajduje, co ma znaczenie w przypadku podwozia robota, które musi wznowić trasę bez biegu referencyjnego, a także w przypadku osi sterujących lub osi siłownika, gdzie nieoczekiwany ruch przy uruchomieniu stanowi problem bezpieczeństwa. Duża część interpolacji, filtrowania i wykrywania usterek, które kiedyś znajdowały się w dedykowanym sprzęcie, obecnie znajduje się w oprogramowaniu sprzętowym, dlatego rola oprogramowania w nowoczesnym sterowaniu silnikami stale rośnie.
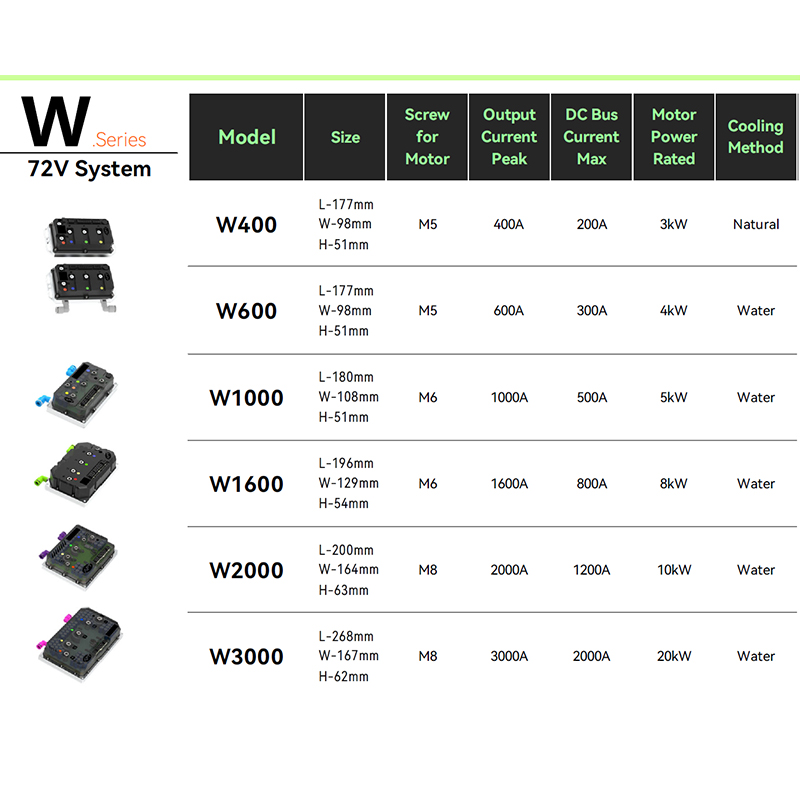
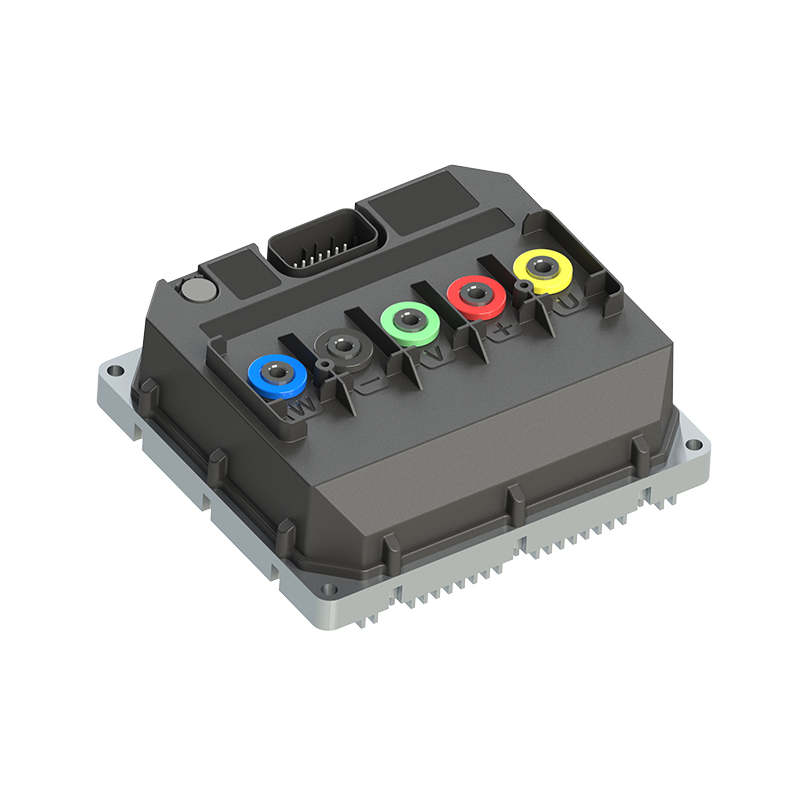
 A6 2422 Niezwykle cichy bezszczotkowy sterownik silnika prądu stałego W przypadku systemów ważących sprzężenie zwrotne przyrostowe i absolutne, sterownik ten obsługuje wejście enkodera Halla lub magnetycznego oraz sterowanie wektorem FOC. Zobacz produkt →
Inkrementalny lub absolutny: dopasuj enkoder do zachowania podczas uruchamiania
Zacznij od jednego pytania: co dzieje się w ciągu pierwszych 200 milisekund po przekręceniu kluczyka? Jeśli maszyna toleruje powolny ruch odniesienia, enkoder inkrementalny jest tańszy i prostszy w integracji. Jeśli nie jest to możliwe, szczerą odpowiedzią jest absolutna informacja zwrotna, a dodatkowe koszty zostaną ujęte w budżecie od samego początku, a nie przeprojektowane sześć miesięcy później.
| Typ opinii | Sygnał wyjściowy | Typowe dopasowanie | Główne ryzyko |
|---|---|---|---|
| Zestaw czujnika Halla | Trzy stany cyfrowe na cykl elektryczny | Tylko komutacyjne, napędy oparte na kosztach | Szorstki moment obrotowy przy niskiej prędkości, brak dokładnej pozycji |
| Przyrostowy optyczny | Kwadraturowa A/B, indeksowa, 5 V TTL lub 24 V HTL | Precyzyjna prędkość i pozycja na uszczelnionych osiach | Zanieczyszczenie płyty całkowicie zabija sygnał |
| Przyrostowy magnetyczny | Kwadratura A/B, indeks | Kurz, wilgoć i wibracje w elektromobilności | Zewnętrzne pola magnetyczne, tolerancja szczeliny powietrznej |
| Absolutny jednoobrotowy | SSI, BiSS-C, SPI lub PWM | Rozruch bez bazowania, przeguby robota | Wyższy koszt, obsługa protokołów w napędzie |
| Absolutny wieloobrotowy | Numer seryjny z licznikiem obrotów | Siłowniki, osie kierownicze, przekładniowe | Licznik błędów po długim przechowywaniu lub wibracjach |
Rozdzielczość, dokładność i liczby warte porównania
Rozdzielczość przyrostowa podawana jest w impulsach na obrót. Koder 1024 PPR odczytany w czterokrotnej kwadraturze daje 4096 zliczeń na obrót. Na kole o średnicy 250 mm i obwodzie 785 mm jeden licznik odpowiada w przybliżeniu 0,19 mm skoku – akceptowalny dla odometrii, marginalny dla precyzyjnego pozycjonowania. 17-bitowy enkoder absolutny zapewnia 131 072 zliczeń na obrót, czyli około 0,006 mm na tym samym kole, a jego rozdzielczość nie spada, gdy maszyna porusza się powoli.
Rozdzielczość to nie dokładność. Błąd interpolacji wewnątrz enkodera, mimośród wału, niewspółosiowość sprzęgła i dryft temperaturowy, wszystko to zwiększa błąd położenia faktycznie widziany przez sterownik. Poproś dostawców o całkowity budżet błędów zamiast głównych wartości PPR i przetestuj próbkę na prawdziwym wale, a nie na uchwycie laboratoryjnym. Enkoder o liczbie zliczeń 4096 zamontowany z mimośrodem wynoszącym 0,1 mm może zachowywać się gorzej niż prawidłowo zamontowany moduł o liczbie zliczeń 2048.
Interfejsy, kable i szum zakłócający sprzężenie zwrotne
Zgodność interfejsu to miejsce, w którym decyzje o zakupie są załamywane. Sterownik z wejściami 3,3 V nie odczyta niezawodnie kodera 5 V TTL bez przesunięcia poziomu, a enkoder optyczny może pobierać od 150 do 250 mA z źródła zasilania dostosowanego do czujnika Halla. Sprawdź maksymalną częstotliwość wyjściową w stosunku do długości kabla, potwierdź, że napęd obsługuje protokół bezwzględny, który zamierzasz kupić, i pamiętaj, że długie kable o dużej pojemności zaokrąglają szybkie krawędzie, aż liczniki znikną. Skrętka ekranowana, zakończona po stronie sterownika i poprowadzona w odległości co najmniej 50 mm od przewodów fazowych silnika, zapobiega większości tych problemów.
Strona kontrolera zasługuje na równą kontrolę. Pętle prądowe pracujące z częstotliwością od 10 do 20 kHz nie mogą wykorzystywać rozdzielczości większej niż obsługuje okres próbkowania, a przemiennik, który dobrze radzi sobie ze sterowaniem zorientowanym na pole, przekształci dobre sprzężenie zwrotne w niskie tętnienie momentu obrotowego i wyższą wydajność w całym zakresie prędkości.
A4 2313 Wysokowydajny bezszczotkowy sterownik silnika prądu stałego W przypadku motocykli elektrycznych lub napędów EV ten kontroler łączy sterowanie wektorowe FOC z CANBUS, Bluetooth i sprzężeniem zwrotnym Halla lub enkodera magnetycznego. Zobacz produkt → Dopasowanie mechaniczne i środowisko: gdzie zaczynają się awarie w terenie
Enkodery zawodzą w terenie z przyczyn mechanicznych częściej niż elektryczne. Typy magnetyczne i indukcyjne tolerują określoną szczelinę powietrzną — zwykle od 0,5 do 1,5 mm między czujnikiem a magnesem — ale szczelina ta musi wytrzymać rozszerzalność cieplną, luz łożyska i wstrząsy. Bicie wału, pływak osiowy i mimośród piasty modulują sygnał, a modulowane sprzężenie zwrotne położenia pojawia się w pojeździe jako tętnienie momentu obrotowego lub oscylacja prędkości. Przed wyborem czujnika określ limity bicia na rysunku, a następnie zmierz je na pierwszym artykule, zamiast ufać broszurze dostawcy.
Środowisko wpływa na wybór technologii. Enkodery optyczne oferują najwyższą rozdzielczość i najmniejszą tolerancję na kurz, mgłę olejową i kondensację; obudowa IP67 pomaga, ale nie naprawia zużytego uszczelnienia wału. Enkodery magnetyczne są odporne na kurz i wodę, ale osłabiają się w pobliżu kabli o wysokim natężeniu lub dużych konstrukcji stalowych. W przypadku silników zaburtowych i sprzętu przybrzeżnego mgła solna i korozja galwaniczna sprawiają, że stopień ochrony IP67 w przypadku dławików kablowych dopuszczonych do zastosowań morskich to minimum, a nie zaleta.
Zastosowania i wymagania każdego z nich
Ta sama specyfikacja enkodera daje bardzo różne wyniki w zależności od tego, gdzie znajduje się silnik:
- Motocykle i hulajnogi elektryczne: w pierwszym wrażeniu klienta dominują płynność przy niskich prędkościach i ruszanie pod górę, dlatego rozdzielczość kwadraturowa i kalibracja kąta elektrycznego mają większe znaczenie niż dokładność przy maksymalnej prędkości.
- Podwozie robota i pojazdy kierowane automatycznie: błąd odometrii kumuluje się podczas zmiany, więc liczba obrotów na obrót pomnożona przez średnicę koła wyznacza praktyczny budżet na nawigację.
- Układy napędowe ATV i UTV: błoto, przejazdy przez wodę i wibracje skłaniają do wyboru w kierunku uszczelnionego magnetycznego sprzężenia zwrotnego z dużą tolerancją szczeliny powietrznej.
- Elektryczne silniki zaburtowe: odporność na korozję i integralność kabla decydują o żywotności, a nie tylko o rozdzielczości.
Opakowanie też ma znaczenie. Zintegrowane jednostki napędowe umieszczone centralnie umieszczają czujnik wewnątrz obudowy skrzyni biegów, gdzie mgła olejowa i ciepło sąsiadują ze sobą i gdzie czujnika nie można wymienić bez otwierania silnika. Takie rozwiązanie nagradza wczesny przegląd mechaniczny i dostawcę, który rozumie cały układ napędowy, a nie czujnik sprzedawany wyłącznie na podstawie specyfikacji.
Silniki z napędem środkowym B2B do systemów napędowych rowerów elektrycznych Przejrzyj tę kategorię silników z napędem średnim B2B pod kątem opcji fabrycznych/dostawców, parowania kontrolerów i wsparcia posprzedażnego dotyczącego zintegrowanych systemów napędowych do rowerów elektrycznych. Zobacz produkt → Lista kontrolna walidacji przed wydaniem projektu
Większość problemów z koderem jest wykrywana późno, ponieważ testowanie koncentruje się na arkuszu danych, a nie na złożeniu. Przed podpisaniem wersji produkcyjnej wykonaj następujące kroki:
- Potwierdź, co maszyna musi zrobić w ciągu pierwszych 200 milisekund po włączeniu zasilania i pozwól, aby ta odpowiedź zadecydowała o wartości przyrostowej lub bezwzględnej.
- Dopasuj poziomy napięcia, protokół, prąd zasilania i maksymalną częstotliwość do rzeczywistego stopnia wejściowego sterownika.
- Zmierz bicie wału, mimośród i szczelinę powietrzną czujnika na pierwszym artykule, a nie na uchwycie laboratoryjnym.
- Uruchomić zespół w pełnym zakresie temperatur i zapisać błąd położenia w skrajnych przypadkach.
- Skalibrować elektryczne przesunięcie kąta i zapisać je dla każdej partii silnika, ponieważ jedna źle ustawiona partia powoduje wszędzie tętnienie momentu obrotowego.
- Sprawdź prowadzenie i ekranowanie kabli pod wpływem szumów przewodzonych i promieniowanych, przy silniku obciążonym, a nie na biegu jałowym.
- Poproś o dane dotyczące spójności między partiami i udokumentowany proces powiadamiania o zmianach, ponieważ niezapowiedziana rewizja magnesu lub dysku po cichu unieważnia kalibrację oprogramowania sprzętowego.
Enkoder silnika nie jest elementem, który należy kupić na koniec projektu i przykręcić go później. Najpierw określ zachowanie podczas uruchamiania, następnie rozdzielczość, której aplikacja naprawdę potrzebuje, a następnie interfejs i kopertę mechaniczną, które będą w stanie utrzymać tę rozdzielczość w rzeczywistym środowisku. Sprawdź połączony napęd na obciążonym stole warsztatowym i zachowaj zapis kalibracji wraz z partią silnika.
Shanghai APT Power Technology buduje bezszczotkowe sterowniki silników prądu stałego, silniki o średnim napędzie i silniki w piastach dokładnie w tej kolejności, dopasowując oprogramowanie sprzętowe kontrolera do charakterystyki silnika, zamiast sprzedawać sprzęt osobno. Niezależnie od tego, czy dotyczy to motocykla elektrycznego, podwozia robota, pojazdu terenowego czy elektrycznego silnika zaburtowego, informacja zwrotna o położeniu należy uwzględnić w pierwszej rozmowie inżynierskiej, a nie w pierwszym roszczeniu gwarancyjnym.
DALEJ:Jak działają elektroniczne regulatory prędkości? Wewnątrz łańcucha sygnałowego ESC
Jesteś zainteresowany współpracą lub masz pytania?
jako Producenci niestiardowych sterowników silników synchronicznych z magnesami trwałymi and Dostawcy sterowników silników z magnesami trwałymi w Chinach, Koncentrując się na sterowaniu napędem magnesu trwałego silniki synchroniczne, zapewniamy bezpieczne i wystarczające źródło zasilania do elektryfikacji pojazdów podróżnych.
- [email protected]
- +86-170 9191 9800
- Pokój 123A, nr 1000 Ziyue Road, Minhang District, Szanghaj, Chiny
Prawa autorskie © Shanghai APT Power Technology Co., Ltd.All rights reserved